Close Menu
  • MAKİNELER ve İMALAT
    • ALET VE EKİPMANLAR
    • BİLGİSAYAR DESTEKLİ ÇİZİM
    • Cadcam eğitimi
    • Cnc Tezgah Programlama
    • DÖKÜM TEKNOLOJİLERİ
    • ELEKTRİK ELEKTRONİK TEKNOLOJİLERİ
    • HİDROLİK PNÖMATİK
    • İMALAT İŞLEMLERİ
    • İMALAT TEKNOLOJİLERİ
    • İŞ GÜVENLİĞİ
    • KALIP TASARIMI
    • KATI MODELLEME
    • KAYNAK TEKNOLOJİSİ
    • MAKİNE ELEMANLARI
    • MAKİNE MESLEK RESMİ
    • MALZEME BİLGİSİ
    • OTOMOTİV ve ARAÇ TEKNOLOJİLERİ
    • ROBOTİK TEKNOLOJİLERİ
    • SAĞLIK TEKNOLOJİLERİ
    • SAVUNMA ve HAVACILIK TEKNOLOJİLERİ
    • TASARI GEOMETRİ
    • TEKNİK RESİM
    • YAZILIM ve DONANIM TEKNOLOJİLERİ
    • YENİLİKÇİ ÜRETİM YÖNTEMLERİ
  • TEKNOLOJİ ve YAŞAM
    • OTOMOBİLLER ve TAŞIT
      • ARAÇ ve MOTOR BİLGİSİ
      • Güvenli Sürüş
      • Sürüş Destek Sistemleri
    • Genel Kültür
      • FİLM -DİZİ
      • Görsel ve Grafik Sanat
      • KİTAP – EDEBİYAT
      • MÜZİK
      • SPOR
      • TARİH
      • TEKNOLOJİ TARİHİ
    • GÜNDELİK YAŞAM TEKNOLOJİLERİ
    • HOBİ – EĞLENCE
    • İNTERNET TEKNOLOJİLERİ
    • SAĞLIK
    • MOBİL TEKNOLOJİLER
Makine Eğitimi
  • Makineler ve İmalat
    MAKİNE ELEMANLARI
    HİDROLİK PNÖMATİK
    TEKNİK RESİM
    BİLG.TASARIM ve İMALAT
    TEMEL İMALAT İŞLEMLERİ
    İMALAT İŞLEMLERİ
    SEKTÖREL TEKNOLOJİLER
    Diğer Mesleki Dersler
    SINAVLAR ve EVRAKLAR
    Hareket ve Kuvvet İletimi
    Basit makineler
    Dişliler
    Kamlar
    Kamalar
    Kavramalar
    Yaylar
    Kayış Kasnaklar
    Miller
    Rulmanlar
    Zincirler
    Hesaplayıcılar
    Yay Sabiti Sıkışma Hesaplayıcı
    Dişli Oranı Hesaplayıcı
    Kayış Kasnak Oranı Hesaplayıcı
    Bağlama ve Birleştirme
    Gupilyalar
    Flanşlar
    Perçinler
    Rondelalar
    Pim ve Pernolar
    Segmanlar
    Kaynak Teknolojisi
    Vida Civata ve Somunlar
    Diğer Makine Elemanları
    Kızaklar ve Lineer Kılavuzlar
    Frenler
    Volanlar
    Kelepçeler
    Amortisörler
    Contalar ve O-Ringler
    Keçeler ve Sızdırmazlık Elemanları
    Hidrolik
    Hidroliğe Giriş ve Prensipler
    Hidrolik Sistemler ve Uygulamaları
    Hidrolik Devre Elemanları
    Akümülatörler
    Filtreler
    Motorlar
    Pompalar
    Valfler

    Pnömatik
    Pnömatiğe Giriş ve Prensipler
    Pnömatik Sistemler ve Uygulamaları
    Pnömatik Devre Elemanları
    Valfler
    Silindirler
    Susturucular
    Şartlandırıcılar
    Motorlar
    Kompresörler
    Kurutucular
    Ortak Konular ve Bakım
    Hidrolik Pnömatik Bakım Onarım
    Çalışma Notları, Sınavlar, Testler
    Hesaplayıcılar
    Hidrolik Silindir Kuvvet Hesaplayıcı
    Teknik Resim
    Teknik Resme Giriş
    Geometrik Çizimler
    Perspektif ve İzdüşüm
    Görünüş Çıkarma
    Ölçülendirme
    Kesit Alma
    Komple ve Yapım Resmi
    Toleranslar
    Tolerans - Geçme Simulatörü
    Yüzey İşleme İşaretleri
    Makine Meslek Resmi
    Vida Civata ve Somunlar
    Kasnaklar
    Dişliler
    Pim ve Pernolar
    Miller
    Rulmanlar
    Yaylar
    Rondelalar
    Gupilyalar
    Teknik Resimde Kaynaklar
    Temrinler
    Meslek Resim Temrinleri
    Dişli Temrinleri
    Görünüş Çıkarma Temrinleri
    Kesit Alma Temrinleri
    Kasnak Temrinleri
    Pim Perno Temrinleri
    Vidalı Birleştirme Temrinleri
    Kesit Alma Temrinleri
    Tasarı Geometri
    Bilgisayar Destekli Çizim
    Autocad İle Çizim Dersleri
    Antetli Şablonlar
    Bilgisayar Destekli Çizim Temrinleri
    Görünüş Çıkarma Temrinleri
    Bilg. Destekli Çizim Sınavları
    Katı Modelleme ve Animasyon
    Katı Model Çizim Dosyaları
    Katı Model Montaj Örnekleri
    Katı Model Çizim Dersleri
    katı Modelleme Sınavları
    3d CAD Yazılım İncelemeleri
    Katı Modelleme Temrinleri
    CNC Programlama
    CAM
    Robotik
    Ölçme Kontrol
    Komparatörler
    Mastarlar
    Kumpaslar
    Mikrometreler
    KUMPAS SİMULATÖRÜ
    MİKROMETRE SİMULATÖRÜ

    Makinelerle Çalışma
    Temel Freze
    Temel Torna
    Delme
    Vargel Tezgahı
    El İşlemleri
    Eğeleme
    Markalama
    Kesme İşlemleri
    Raybalama
    Matkap Bileme
    Kılavuz-Pafta

    Malzeme Bilgisi
    Malz. Muayenesi ve Sertlik ölçme
    Çelikler
    Plastikler
    Dökme Demir
    Alüminyum
    İş Güvenliği
    Atölyede İş Güvenliği
    Bakım onarım İşlerinde İ.S.G
    Makinelerde Emniyet Kuralları
    Elektrikle Çalışmada İ.s.g
    El Aletlerinde İş Güvenliği
    İ.S.G. Uzmanlık Eğitimi
    Talaşlı İmalat
    Tornalama
    Frezeleme
    Taşlama
    Kesme Hızı - Devir Hesaplayıcı

    Yenilikçi Üretim Yöntemleri
    3D yazıcı İle Baskı
    3D Tarayıcılar
    Su Jeti İle İşleme
    Lazer İle işleme
    Elektro Erozyon
    Kaynakçılık
    Haddeleme
    Döküm
    Kalıp Tasarımı
    Mekanik ve Hidrolik Presler
    Kesme - Delme Kalıbı
    Bükme Kalıbı
    Çekme Kalıbı
    Plastik Enjeksiyon Kalıpları
    Ekstrüzyon kalıpları
    Birleşik Kalıplar
    Ardışık Kalıplar
    Fışkırtma Kalıpları
    Sıvama Kalıpları
    Püskürtme Kalıbı
    Makine Parçaları İmalatı
    Otomotiv ve Araç Teknolojileri
    Motorlu Taşıt İmalatı
    Hammadde İmalatı
    Teknoloji Tarihi
    Sağlık ve Tıp Teknolojileri
    Savunma ve Havacılık
    Robotik Teknolojileri
    Yazılım ve Donanım Teknolojileri
    Elektrik Elektronik Teknolojileri
    Mesleki Yabancı Dil
    Mekanik - Mukavemet
    Fizik Dersi Konuları
    CAD CAM
    CNC
    Hidrolik Pnömatik
    İmalat İşlemleri
    İş Güvenliği
    Katı Modelleme
    Ölçme Kontrol
    Mekanik
    Mesleki Gelişim
    Mesleki Yabancı Dil
    Tasarı Geometri
    Temel İmalat İşlemleri
    Teknik Resim

    İşletmelerde Beceri Eğitimi
    Bilgisayar Destekli İmalat
    Bilgisayar Destekli Tasarım
    Sınav Analiz Programı

    YILLIK PLANLAR
  • Teknoloji ve Yaşam
    Hobi - Eğlence
    Spor
    Müzik
    Araç ve Motor Bilgisi
    Araç Bakım Onarımı
    Güvenli Sürüş
    Sürüş Destek Sistemleri
    Ehliyet Sınavı Hazırlık Testleri
    Gündelik Yaşam Teknolojileri
    Mobil Teknolojiler
    Tarih
    Bilgisayar ve İnternet
    Bilgisayar İpuçları
    Program Tanıtımları
    Donanım ve Çevre Birimleri
    Pratik ve Güvenli İnternet
    Görsel ve Grafik Sanat
    Film - Dizi
    Kitap - Edebiyat
    Gezi Seyahat
    Bilim
    Sağlık
    İlk Yardım Bilgisi
    İlk Yardım Bilgisi Testleri
Makine Eğitimi
Ana Sayfa»ROBOTİK TEKNOLOJİLERİ»Robot Nasıl Yapılır? 1. Bölüm: Planlama ve Tasarım Aşaması
29 Ağustos 2026Güncelleme:29 Ağustos 2026

Robot Nasıl Yapılır? 1. Bölüm: Planlama ve Tasarım Aşaması

Robot Nasıl Yapılır? 1. Bölüm: Planlama ve Tasarım Aşaması

Bu yazı, yeni başlayanlar için robot nasıl yapılır yazı dizisinin ilkidir.

  • Adım 1: Görev Tanımını Netleştirmek
  • Adım 2: Robot Türünü Belirlemek
  • Adım 3: Mekanik Tasarım ve Malzeme Seçimi
  • Adım 4: Güç Bütçesi ve Ağırlık Hesabı
  • Adım 5: Sistem Mimarisini Blok Diyagramla Görselleştirmek
  • Adım 6: Parça Listesi ve Bütçe Planlaması
  • Yaygın Planlama Hataları
  • Sonuç
  • Sıkça Sorulan Sorular

Robot nasıl yapılır sorusunun cevabı, ilk lehim işleminden veya ilk kod satırından çok önce, masa başında yapılan planlama çalışmasıyla başlar. Mekatronik öğrencilerinin ve robotiğe meraklı olan herkesin en sık yaptığı hata, doğrudan parça satın alarak veya kod yazarak işe başlamaktır.
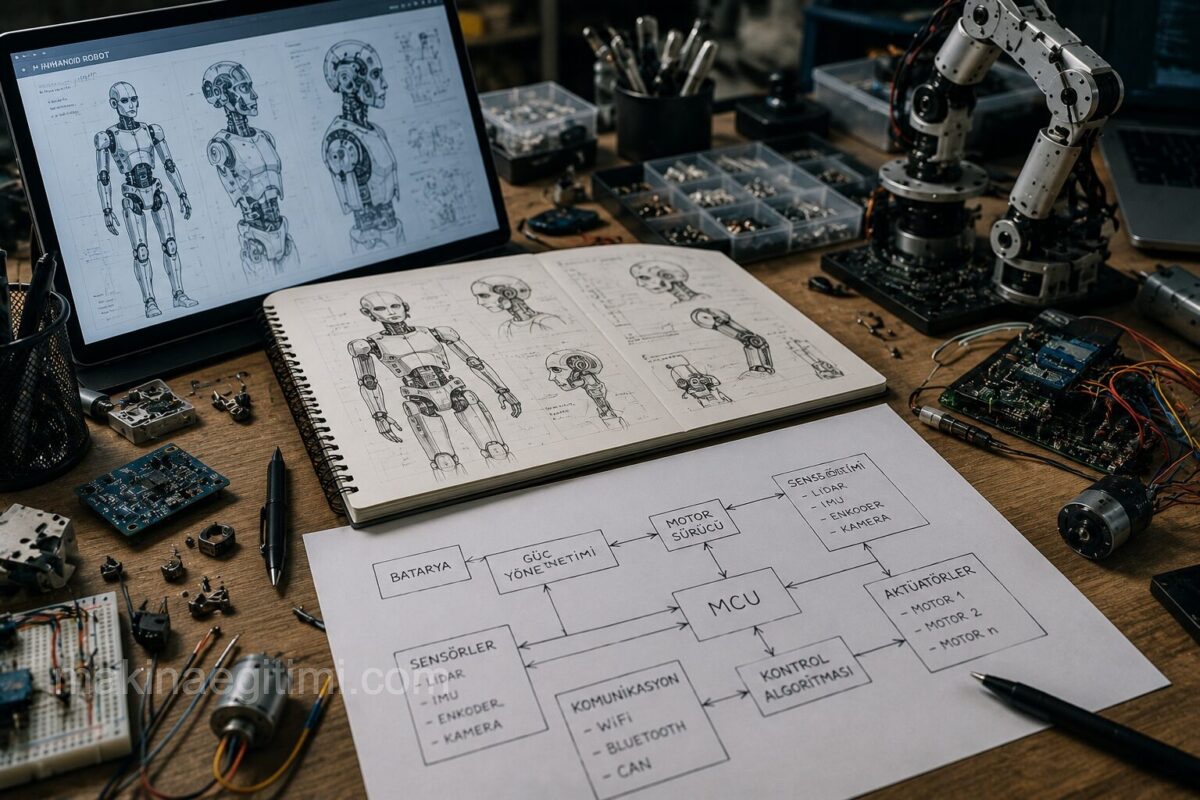
robot yapmak için hazırlıklar

İyi planlanmamış bir robot projesi, ilerleyen aşamalarda ciddi mekanik uyumsuzluklara ve bütçe aşımlarına yol açabilir. Bu yazı dizisinin ilk bölümünde, bir robot projesine başlarken izlenmesi gereken planlama ve tasarım adımlarını ele alıyoruz.

Adım 1: Görev Tanımını Netleştirmek

Bir robot tasarımına başlamadan önce sorulması gereken ilk soru şudur: bu robot hangi görevi yerine getirecek? Görev tanımı ne kadar net olursa, sonraki tüm tasarım kararları o kadar kolaylaşır. Örneğin bir çizgi izleyen robot ile bir engel algılayıp kaçınan robot, tamamen farklı sensör ve yazılım gereksinimlerine sahiptir.

Görev tanımı yapılırken şu sorulara yanıt aranmalıdır:

  • Robot hangi ortamda çalışacak (düz zemin, engebeli arazi, su içi)?
  • Robot ne kadar hızlı hareket etmeli?
  • Robot ne kadar ağırlık taşıyacak veya kendi ağırlığı ne olmalı?

Bu sorulara verilen yanıtlar, robotun teknik özelliklerinin (spesifikasyonlarının) temelini oluşturur.

Adım 2: Robot Türünü Belirlemek

Görev tanımı netleştikten sonra, bu görevi en iyi şekilde yerine getirecek robot türü seçilmelidir. Yeni başlayanlar için en yaygın robot türleri şunlardır:

  • Tekerlekli robotlar, düz ve orta derecede pürüzlü zeminlerde hareket için en basit ve en düşük maliyetli çözümdür; iki veya dört tekerlekli konfigürasyonlarla kolayca inşa edilebilir.
  • Paletli robotlar, engebeli arazilerde daha iyi tutunma sağlar ancak mekanik karmaşıklığı ve enerji tüketimi daha yüksektir. Robot kolları (manipülatörler), sabit bir noktada nesne kavrama veya montaj gibi görevler için tercih edilir.
  • Yürüyen robotlar ise mekanik ve kontrol açısından en karmaşık kategoridir ve genellikle ileri seviye projeler için uygundur.

Yeni başlayanlara, ilk proje için tekerlekli bir platform ile başlamaları önerilir, çünkü bu tür robotlar hem mekanik hem de yazılım açısından öğrenme eğrisi en düşük olan seçenektir.
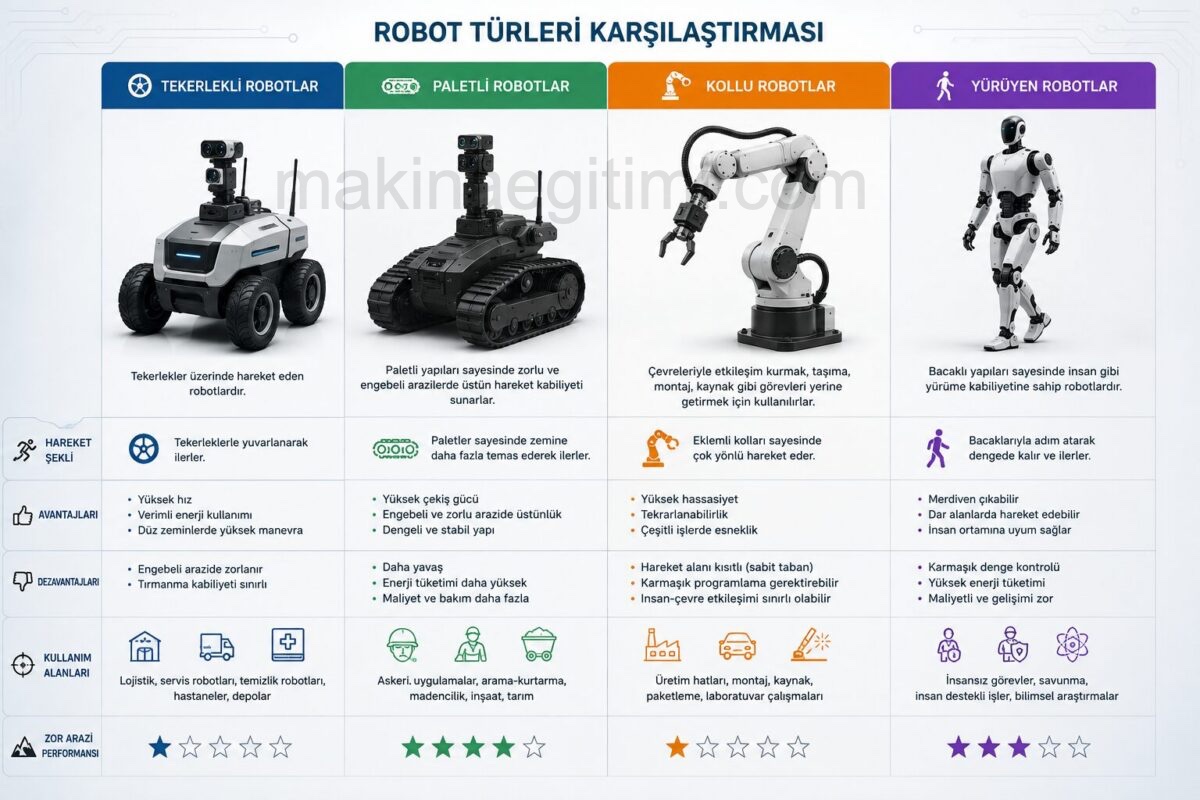
robot türleri karşılaştırması

Adım 3: Mekanik Tasarım ve Malzeme Seçimi

Robotun fiziksel yapısını oluşturan şasi tasarımı, hem dayanıklılık hem de ağırlık açısından dengeli bir malzeme seçimi gerektirir. Akrilik (pleksiglas) levhalar, kesimi kolay ve düşük maliyetli olduğu için başlangıç seviyesi projelerde sıklıkla tercih edilir, ancak darbelere karşı kırılgandır.

Alüminyum profil ve levhalar, daha yüksek dayanıklılık sunar ve orta seviye projelerde yaygın olarak kullanılır. 3B yazıcı ile üretilen PLA veya ABS plastik parçalar, karmaşık geometrilere sahip özel tasarım bileşenlerin düşük maliyetle üretilmesine imkân tanır.

Şasi tasarımı yapılırken motorların, bataryanın ve elektronik kartların yerleşimi için yeterli alan bırakılmalı, ayrıca ağırlık merkezinin robotun kararlılığını olumsuz etkilemeyecek şekilde konumlandırılmasına dikkat edilmelidir.

Adım 4: Güç Bütçesi ve Ağırlık Hesabı

Robot tasarımının sıkça atlanan ama kritik bir adımı, güç bütçesi çıkarmaktır. Bu aşamada motorların çektiği akım, sensörlerin ve mikrodenetleyicinin güç tüketimi toplanarak batarya kapasitesi hesaplanır.

Örneğin iki adet DC motor her biri ortalama 500 miliamper çekiyorsa ve elektronik kart 200 miliamper tüketiyorsa, toplam akım tüketimi yaklaşık 1,2 amper olarak hesaplanır; bu değer, seçilecek bataryanın kapasitesini ve beklenen çalışma süresini doğrudan etkiler.

Ağırlık hesabı ise motor seçiminde belirleyicidir, çünkü bir motorun tork değeri robotun toplam ağırlığını ve tekerlek yarıçapını kaldırabilecek düzeyde olmalıdır.

Adım 5: Sistem Mimarisini Blok Diyagramla Görselleştirmek

Mekanik ve güç kararları netleştikten sonra, robotun tüm alt sistemlerini gösteren bir blok diyagram oluşturulması önerilir. Bu diyagram, mikrodenetleyici, sensörler, motor sürücüleri, batarya ve iletişim modülleri arasındaki bağlantıları basit kutular ve oklarla gösterir. Blok diyagram, henüz hiçbir devre kartı lehimlenmeden önce sistemin bütününü görmeyi sağladığı için, eksik veya çakışan bileşenlerin erken aşamada fark edilmesine yardımcı olur.

robot sistem blok diyagramı

Adım 6: Parça Listesi ve Bütçe Planlaması

Tasarım netleştikten sonra, ihtiyaç duyulan tüm bileşenlerin yer aldığı bir parça listesi (bill of materials) hazırlanmalıdır. Bu liste genellikle mikrodenetleyici kartı, motor ve motor sürücüsü, sensörler, batarya, şasi malzemesi ve bağlantı elemanlarını (vida, somun, kablo) içerir.

Her bileşen için tedarik süresi ve maliyet not edilerek toplam bütçe önceden öngörülebilir hâle getirilir. Yeni başlayanlar için önerilen yaklaşım, ilk projede minimum sayıda bileşenle çalışmak ve deneyim arttıkça sensör ve fonksiyon çeşitliliğini kademeli olarak artırmaktır.

Yaygın Planlama Hataları

Yeni başlayan robot tasarımcılarının en sık yaptığı hatalardan biri, görev tanımını netleştirmeden parça satın almaya başlamaktır; bu durum genellikle uyumsuz veya gereksiz bileşenlerin edinilmesine yol açar.

Bir diğer yaygın hata, güç bütçesini hesaba katmadan motor seçimi yapmaktır; bu da robotun yetersiz güçle hareket etmesine veya bataryanın beklenenden çok daha hızlı tükenmesine neden olabilir. Son olarak, mekanik tasarımda genişleme payı bırakmamak, ilerleyen aşamalarda yeni sensör veya modül eklenmesini zorlaştırabilir.

Sonuç

Robot tasarımının planlama aşaması, projenin geri kalanının sağlıklı ilerlemesi için belirleyici bir öneme sahiptir. Görev tanımının netleştirilmesi, uygun robot türünün seçilmesi, mekanik ve güç hesaplarının yapılması, sistem mimarisinin görselleştirilmesi ve bütçe planlaması, deneyimli mühendislerin de her projede izlediği temel adımlardır. Serinin bir sonraki bölümünde, bu planlama aşamasının ardından gelen donanım seçimi ve devre tasarımı konularını ele alacağız.


Sıkça Sorulan Sorular

Robot tasarımına, hangi görevi yerine getireceğini netleştiren bir görev tanımı yaparak başlamalısınız. Bu tanım, robot türü, sensör ihtiyacı ve mekanik yapı gibi sonraki tüm kararları şekillendirir.

Yeni başlayanlar için tekerlekli robot platformları önerilir, çünkü mekanik yapımı ve yazılım kontrolü diğer robot türlerine (paletli, kollu, yürüyen) kıyasla daha basittir.

Başlangıç seviyesi projelerde akrilik levhalar, orta seviye projelerde alüminyum profil ve levha, özel geometrili parçalar için ise 3B baskı ile üretilen PLA veya ABS plastik yaygın olarak kullanılır.

Güç bütçesi, motorların ve elektronik bileşenlerin toplam akım tüketimini hesaplayarak doğru batarya kapasitesinin seçilmesini ve robotun beklenen çalışma süresinin öngörülmesini sağlar.

Blok diyagram, robotun tüm alt sistemleri (mikrodenetleyici, sensörler, motor sürücüleri, batarya) arasındaki bağlantıları görselleştirerek, devre kurulmadan önce eksik veya çakışan bileşenlerin fark edilmesini sağlar.

İlgili Yazılar

Robot Nasıl Yapılır? 2. Bölüm: Donanım Seçimi ve Devre Tasarımı Robot Nasıl Yapılır? 2. Bölüm: Donanım Seçimi ve Devre Tasarımı Robot Nasıl Yapılır? 3. Bölüm: Yazılım ve Kontrol Algoritmaları Robot Nasıl Yapılır? 3. Bölüm: Yazılım ve Kontrol Algoritmaları Robot Nasıl Yapılır? 4. Bölüm: Test, Kalibrasyon ve Otonomiye Geçiş Robot Nasıl Yapılır? 4. Bölüm: Test, Kalibrasyon ve Otonomiye Geçiş Robot Kinematiği ve Dinamiği: Matematiksel Modelleme Temelleri Robot Kinematiği ve Dinamiği: Matematiksel Modelleme Temelleri Sensör Füzyonu ve Filtreleme: Robotik Algı Sistemlerinde Veri Birleştirme Sensör Füzyonu ve Filtreleme: Robotik Algı Sistemlerinde Veri Birleştirme R.O.S. (Robot Operating System) ile Robot Yazılım Mimarisi R.O.S. (Robot Operating System) ile Robot Yazılım Mimarisi Görüntü İşleme ve Bilgisayarlı Görü ile Robot Algısı Görüntü İşleme ve Bilgisayarlı Görü ile Robot Algısı Robot Etiği ve Toplumsal Etkileri: Robotik Teknolojisinin Hukuki ve Sosyal Boyutu Robot Etiği ve Toplumsal Etkileri: Robotik Teknolojisinin Hukuki ve Sosyal Boyutu
Paylaş. Facebook Twitter WhatsApp Tumblr Email Telegram Copy Link

Yorumlayın Cevabı İptal Et

Sanal Kumpas. 1/20 ve 1/50 Verniyerli kumpas simulatörü
Segman Atma Nedir. Segman Atma Nasıl Yapılır?
Motorun Çok Yağ Yakması Nasıl Engellenir
  • İletişim
  • Kullanım Koşulları-Hizmet Şartları
  • Gizlilik ve Çerez Politikası

Yukarıya yazın ve aramak için Enter tuşuna basın. İptal etmek için Esc tuşuna basın.