
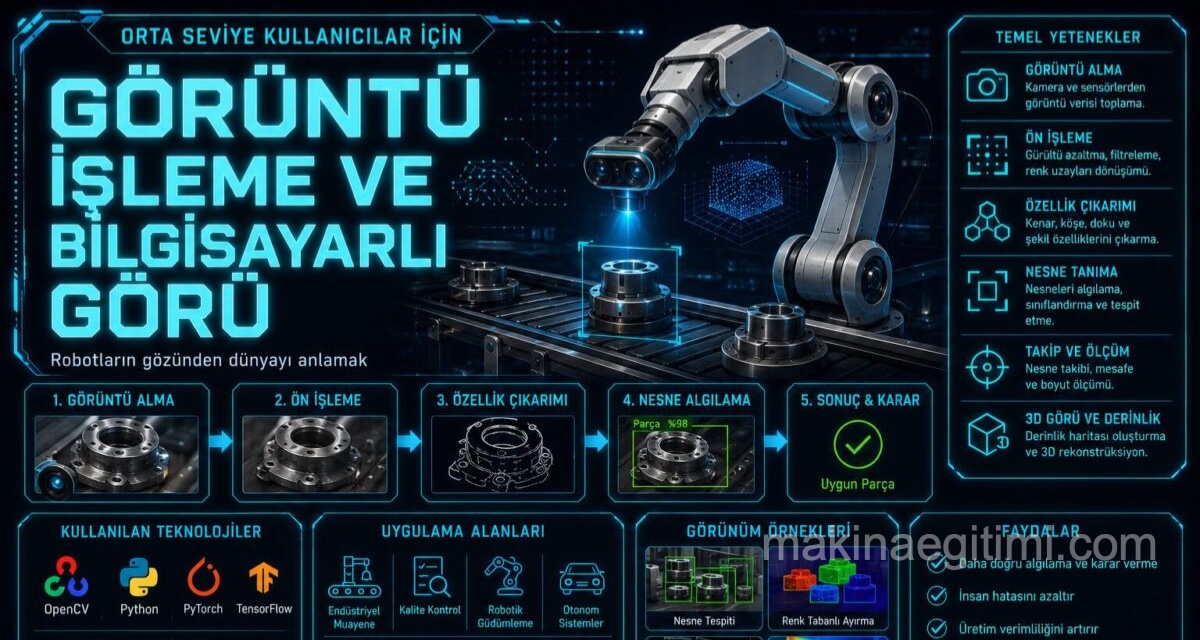
Bilgisayarlı görü, bir robotun kamera görüntülerini yorumlayarak çevresindeki nesneleri tanıması, mesafe tahmini yapması ve kendi hareketini takip etmesi için gereken algısal katmanı oluşturur. Bu yazı dizisinin son bölümünde, robotik sistemlerde yaygın kullanılan görüntü işleme tekniklerini, derinlik algılama yöntemlerini ve derin öğrenme tabanlı algı yaklaşımlarını ele alıyoruz.
Kamera Kalibrasyonu: Görüntüden Gerçek Dünyaya Geçiş
Bir kameradan alınan piksel koordinatlarını gerçek dünya ölçümleriyle ilişkilendirebilmek için öncelikle kamera kalibrasyonu yapılması gerekir. Kalibrasyon süreci, kameranın iç parametrelerini (odak uzaklığı, optik merkez, lens bozulma katsayıları) ve dış parametrelerini (kameranın robot gövdesine göre konumu ve yönelimi) belirler.
Bu işlem genellikle bilinen geometrik desene sahip bir satranç tahtası deseninin farklı açılardan birden fazla fotoğrafının çekilmesi ve bu görüntülerden parametrelerin matematiksel olarak hesaplanmasıyla gerçekleştirilir. Kalibrasyonu yapılmamış bir kamera, özellikle geniş açılı lenslerde belirgin olan lens bozulması (distortion) nedeniyle, görüntünün kenarlarına yakın nesnelerin konumunu hatalı hesaplayabilir.
Klasik Görüntü İşleme Teknikleri
Derin öğrenme tabanlı yöntemler yaygınlaşmadan önce ve hâlâ düşük işlem gücü gerektiren uygulamalarda, klasik görüntü işleme teknikleri robotik algı için yeterli çözümler sunmaktadır. Renk uzayı dönüşümü ve eşikleme (thresholding), belirli bir renk aralığındaki nesnelerin (örneğin turuncu bir topun) hızlı bir şekilde tespit edilmesini sağlar.
Kenar tespiti algoritmaları (örneğin Canny kenar dedektörü), görüntüdeki keskin parlaklık değişimlerini belirleyerek nesne sınırlarının çıkarılmasında kullanılır. Kontur analizi ise tespit edilen kenarları birleştirerek nesnelerin şeklini, alanını ve merkez noktasını hesaplamayı mümkün kılar. OpenCV kütüphanesi, bu klasik tekniklerin çoğunu hazır fonksiyonlar hâlinde sunduğundan robotik projelerde yaygın olarak tercih edilmektedir.
Derinlik Algılama: Stereo Görü ve Derinlik Kameraları
Tek bir kameradan alınan görüntü, doğası gereği derinlik bilgisi içermez; bir görüntüdeki nesnenin gerçek uzaklığını tahmin etmek için ek bilgi veya donanım gereklidir.
Stereo görü, iki kamerayı bilinen bir mesafeyle (baseline) yan yana yerleştirerek, aynı nesnenin iki görüntüdeki piksel konumu arasındaki farktan (disparite) üçgenleme yoluyla derinlik hesaplar; bu yöntem insan gözünün derinlik algılama prensibine benzer şekilde çalışır.
Yapılandırılmış ışık (structured light) veya zaman-of-uçuş (time-of-flight) prensibiyle çalışan derinlik kameraları ise, aktif olarak yaydıkları kızılötesi ışık deseninin geri yansıma özelliklerinden doğrudan bir derinlik haritası üretir ve genellikle stereo görüye kıyasla düşük ışık koşullarında daha güvenilir sonuç verir. Elde edilen derinlik haritası, bir nokta bulutu (point cloud) formatına dönüştürülerek üç boyutlu nesne tanıma ve engel algılama gibi ileri işlemler için kullanılabilir.
Optik Akış ve Görsel Odometri
Optik akış (optical flow), ardışık video karelerindeki piksel hareketlerini analiz ederek sahne içindeki veya kameranın kendisinin hareketini tahmin eden bir tekniktir. Bu teknik, bir robotun kamera görüntüsündeki piksellerin hareket yönü ve büyüklüğünden, robotun kendi hareket hızını ve yönünü dolaylı olarak kestirmesini sağlar.
Görsel odometri (visual odometry), optik akış ve öznitelik eşleştirme (feature matching) tekniklerini birleştirerek, yalnızca kamera görüntülerinden robotun konumundaki değişimi zaman içinde biriktirerek tahmin eder.
Bu yaklaşım, GPS sinyalinin bulunmadığı kapalı alan navigasyonunda veya tekerlek kaymasının enkoder verisini güvenilmez kıldığı zeminlerde, tekerlek odometrisine tamamlayıcı veya alternatif bir konum tahmini kaynağı olarak kullanılır.
Derin Öğrenme Tabanlı Nesne Tespiti
Son yıllarda robotik algı sistemlerinde derin öğrenme tabanlı nesne tespiti yöntemleri, klasik tekniklere kıyasla çok daha karmaşık ve değişken sahne koşullarında güvenilir sonuçlar üretmektedir.
YOLO (You Only Look Once) gibi tek aşamalı (single-shot) mimariler, bir görüntüyü tek bir ileri geçişte işleyerek birden fazla nesne sınıfını ve konumunu gerçek zamanlı hızda tespit edebilir. bu özellik, işlem gücü sınırlı olan mobil robot platformları için önemli bir avantajdır.
Bu modeller genellikle büyük genel amaçlı veri kümeleri üzerinde önceden eğitilir ve ardından belirli bir robotik uygulamaya özgü veri kümesiyle ince ayar (fine-tuning) yapılarak özelleştirilir. Derin öğrenme tabanlı modellerin gerçek zamanlı çalışabilmesi için genellikle NVIDIA Jetson serisi gibi grafik işlem birimi (GPU) içeren gömülü donanımlara ihtiyaç duyulur.
Algı Sisteminin Kontrol Katmanıyla Entegrasyonu
Görüntü işleme çıktısının (örneğin tespit edilen bir nesnenin konumu) tek başına bir değeri yoktur; bu bilginin robotun karar verme ve kontrol katmanına aktarılması gerekir. Bu entegrasyon genellikle tespit sonucunun robot koordinat çerçevesine dönüştürülmesi (kamera kalibrasyon parametreleri ve TF sistemi kullanılarak) ve ardından bu bilginin bir durum makinesi veya hareket planlayıcısına girdi olarak sunulmasıyla gerçekleştirilir.
Örneğin bir nesne yakalama robotu, kamera ile tespit edilen nesnenin üç boyutlu konumunu robot kolu koordinat çerçevesine dönüştürerek bu konuma ulaşacak ters kinematik hesaplamayı tetikleyebilir.
Sonuç
Görüntü işleme ve bilgisayarlı görü, bir robotun çevresini görsel olarak yorumlayabilmesi için gereken temel algı araçlarını sağlar. Kamera kalibrasyonundan klasik görüntü işleme tekniklerine, stereo görü ve derinlik kameralarından derin öğrenme tabanlı nesne tespitine kadar uzanan bu araç seti, robotik uygulamanın gereksinimlerine ve mevcut işlem gücüne göre seçilmelidir.
Bu dört bölümlük orta seviye seri boyunca ele alınan kinematik/dinamik modelleme, sensör füzyonu, ROS mimarisi ve görsel algı konuları, mekatronik öğrencilerinin ve orta seviye robotik projelerine yönelen geliştiricilerin bir robotu matematiksel ve yazılımsal olarak daha derinlemesine anlaması için temel bir çerçeve sunmaktadır.
Sıkça Sorulan Sorular
Kamera kalibrasyonu, piksel koordinatlarını gerçek dünya ölçümleriyle ilişkilendirmek ve lens bozulmasından kaynaklanan konum hatalarını düzeltmek için gereklidir.
Stereo görü, iki kameranın görüntüleri arasındaki piksel farkından üçgenleme yoluyla derinlik hesaplarken, derinlik kameraları aktif olarak yaydıkları kızılötesi ışıkla doğrudan bir derinlik haritası üretir.
Görsel odometri, yalnızca kamera görüntülerindeki öznitelik eşleştirme ve optik akış analizinden yararlanarak robotun konumundaki değişimi zaman içinde tahmin eden bir tekniktir.
YOLO, bir görüntüyü tek bir ileri geçişte işleyerek birden fazla nesneyi gerçek zamanlı hızda tespit edebilen bir derin öğrenme mimarisidir; bu özelliği, işlem gücü sınırlı mobil robotlar için onu uygun bir seçim yapar.
Tespit edilen nesnenin konumu, kamera kalibrasyon parametreleri ve TF sistemi kullanılarak robot koordinat çerçevesine dönüştürülür ve ardından karar verme veya hareket planlama katmanına girdi olarak sunulur.
İlgili Yazılar
 R.O.S. (Robot Operating System) ile Robot Yazılım Mimarisi
 Robot Nasıl Yapılır? 1. Bölüm: Planlama ve Tasarım Aşaması
 Sensör Füzyonu ve Filtreleme: Robotik Algı Sistemlerinde Veri Birleştirme
 Robot Kinematiği ve Dinamiği: Matematiksel Modelleme Temelleri
 Robotik Teknolojisinde 2026 Gelişmeleri: Fiziksel Yapay Zeka Çağı
 Drone (İHA) Teknolojisi: Yapısı, Kullanım Alanları ve Güncel Gelişmeler
 İzlenmesi Gereken Robot Filmleri: Güncel ve Yakın Tarihli En İyi Robot Temalı Yapımlar
 Endüstriyel Robotların Kullanım Alanları: Sektörel Uygulamalar ve Teknik Özellikler