

Bir otomobil gövdesi, üretim hattına çıplak sac parçalar olarak girer ve birkaç dakika içinde binlerce kaynak noktasıyla birbirine kenetlenmiş, tek parça gibi davranan rijit bir yapıya dönüşür. Bu dönüşümün arkasında, onlarca robotun saniyenin küsuratlarında senkronize çalıştığı, “body shop” (gövde atölyesi) adı verilen dev robotik kaynak hücreleri bulunur. Bu yazıda, bu hücrelerin nasıl kurgulandığını, robotların birbirleriyle nasıl koordine olduğunu ve otomotiv üreticilerinin aynı hatta birden fazla model üretebilmesini nasıl mümkün kıldıklarını ayrıntılı olarak inceliyoruz.
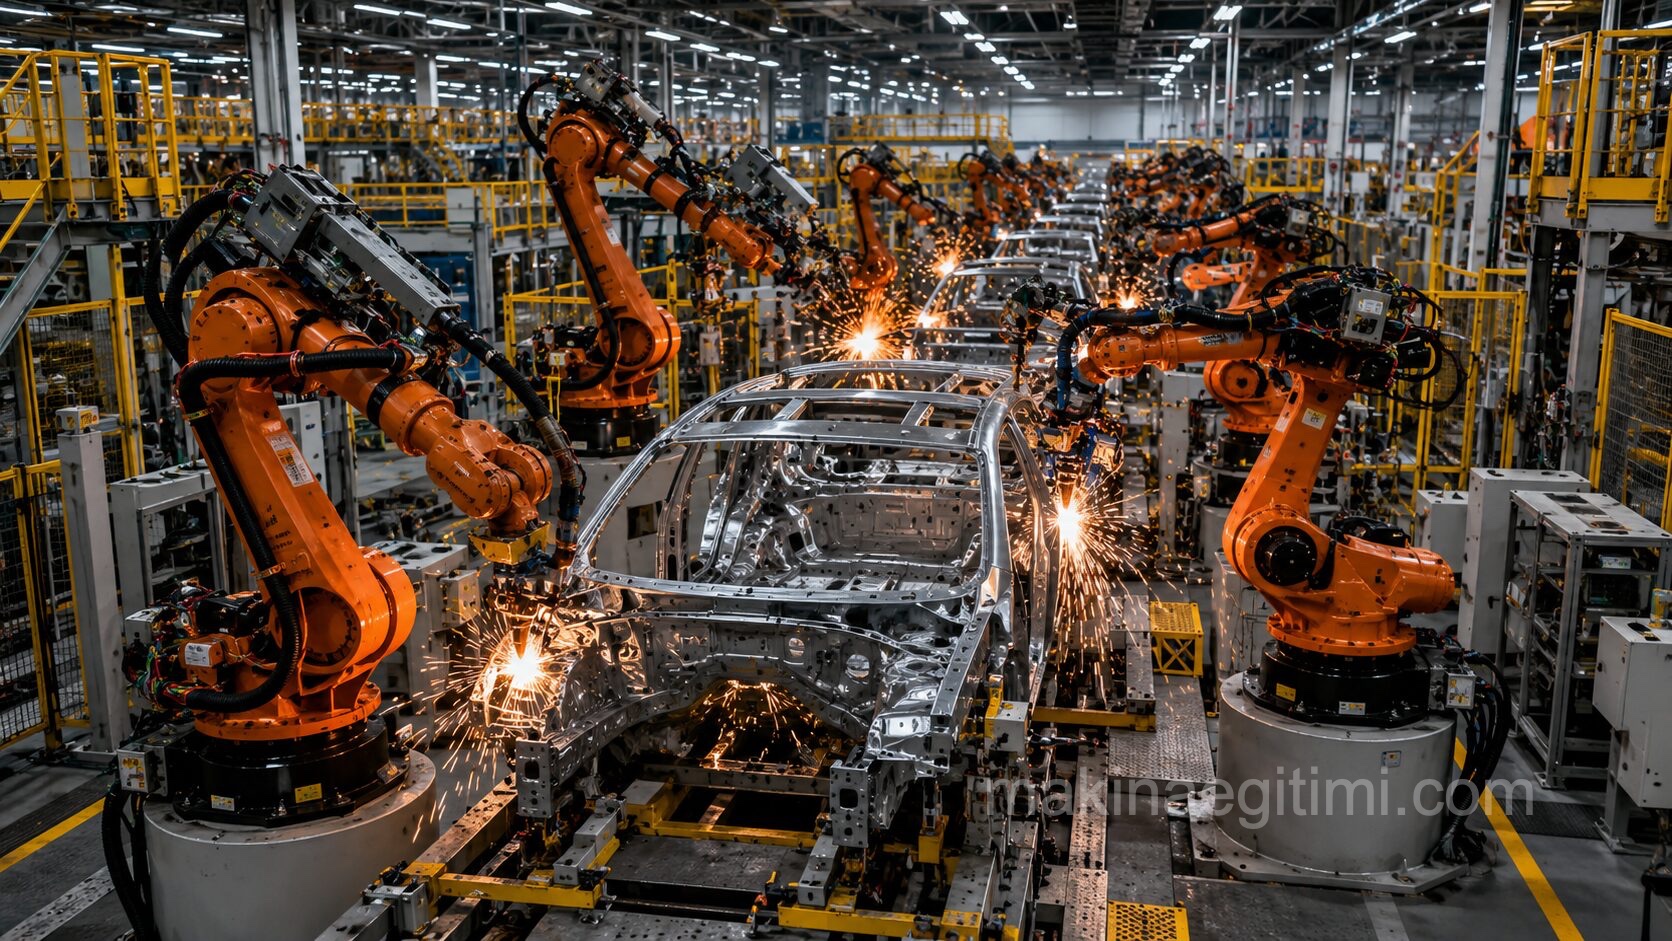
Otomotiv Gövde Kaynağının Ölçeği ve Zorlukları
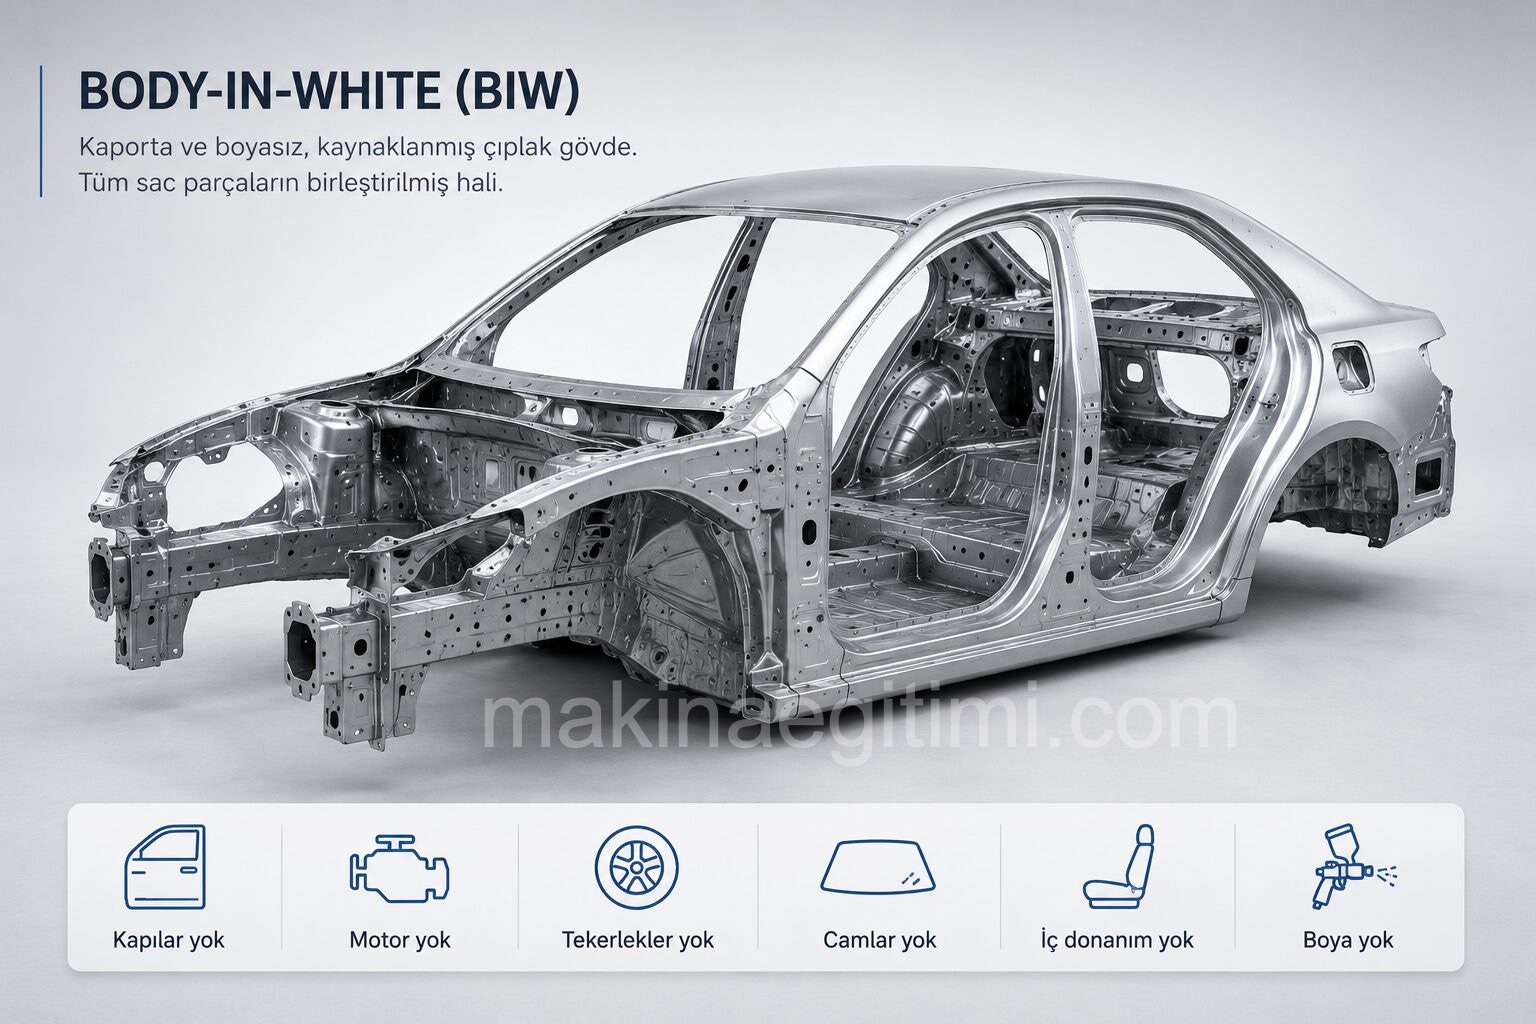
Tipik bir binek otomobil gövdesi (body-in-white, kaporta ve boyasız çıplak gövde), 300’den fazla ayrı sac parçanın bir araya getirilmesiyle oluşur ve bu parçalar arasında 3.000 ila 5.000 nokta (punta) kaynağı bulunur. Buna ek olarak, görünür bölgelerde lazer kaynak dikişleri ve bazı bölgelerde yapısal yapıştırıcılar da kullanılır. Bu ölçekte bir işi insan işçiliğiyle tutarlı hızda ve kalitede yapmak pratik olarak imkânsızdır; bir insan kaynakçının günde yapabileceği kaynak sayısı, tek bir robotun bir saatte yaptığından azdır.
Otomotiv üreticileri için gövde kaynağı, üretimin en sermaye yoğun ve en az esnek aşamalarından biridir; bir hattın kurulumu genellikle onlarca milyon dolarlık bir yatırım gerektirir ve hat bir kez devreye alındıktan sonra, üzerinde büyük değişiklik yapmak hem maliyetli hem de zaman alıcıdır. Bu yüzden hat tasarımı, en baştan hem mevcut modelin hem de gelecekteki olası model güncellemelerinin üretilebilmesini gözeterek yapılır.
Robotik Kaynak Hücresinin Bileşenleri
Bir gövde kaynak hücresi, tek başına robotlardan ibaret değildir; robotlar bu sistemin sadece en görünür parçasıdır. Tipik bir hücre şu bileşenlerden oluşur:
Kaynak robotları: genellikle 6 eksenli mafsallı (articulated) robotlar; her biri kendi kaynak torcunu (punta tabancası veya lazer kaynak kafası) taşır.
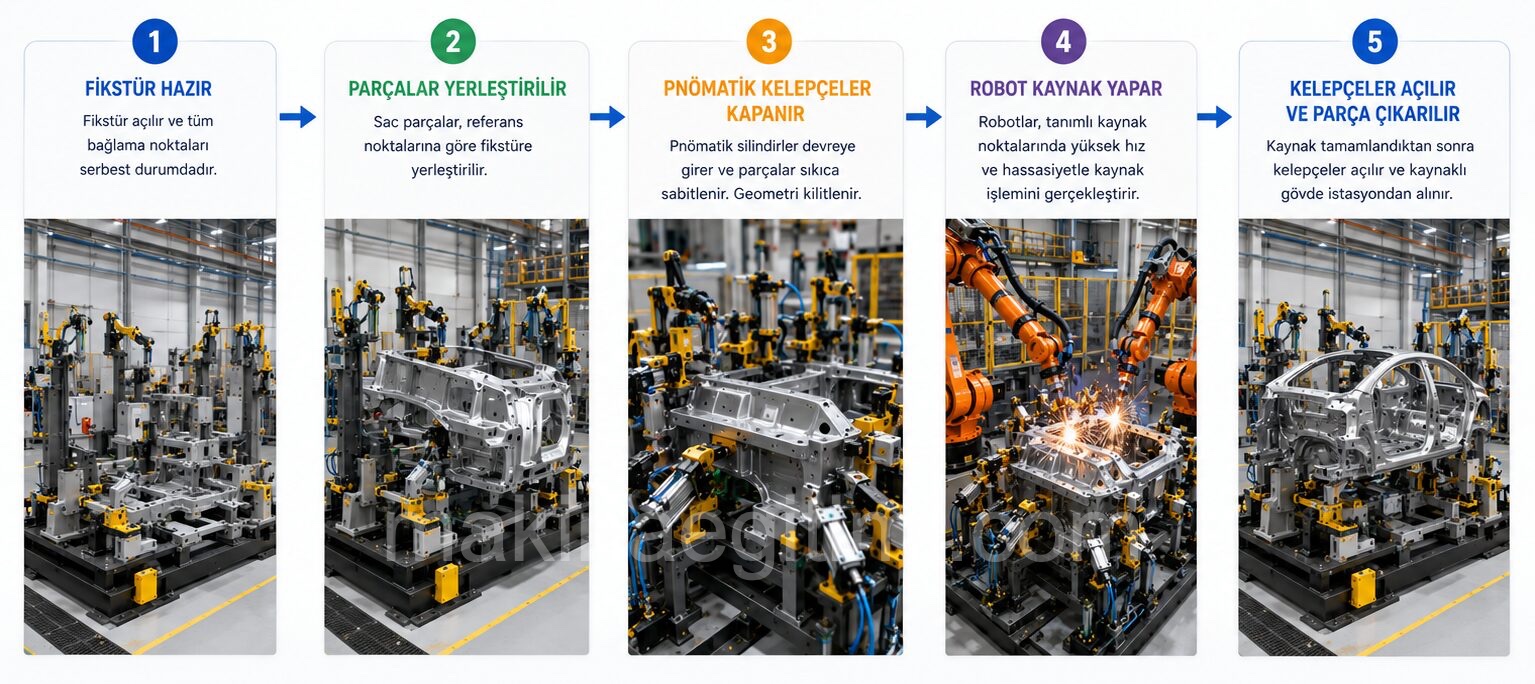
Fikstürler (geometri kontrol aparatları): gövde parçalarını kaynak sırasında hassas ve sabit bir geometride tutan, genellikle pnömatik kelepçelerle çalışan özel aparatlar; gövdenin nihai boyutsal doğruluğu büyük ölçüde fikstür hassasiyetine bağlıdır.

Malzeme taşıma sistemi: parçaları istasyonlar arasında taşıyan konveyörler, kaydırmalı taşıyıcılar (shuttle) veya otonom mobil robotlar (AGV/AMR).
Güvenlik sistemleri: ışık perdeleri, güvenlik bariyerleri ve acil durdurma devreleri; robotların yüksek hız ve kuvvetle çalıştığı bu alanlara insan erişimini kontrol eder.
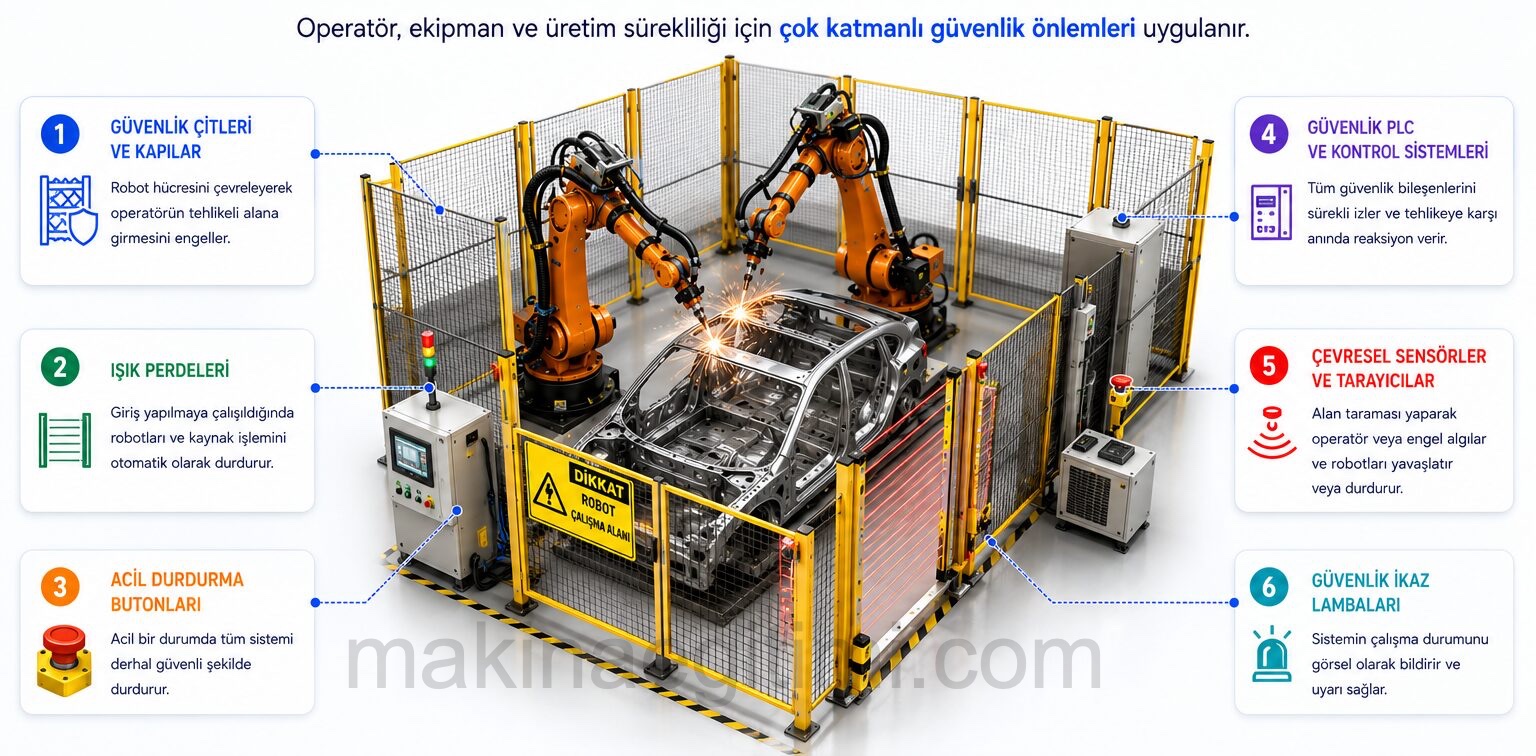
Merkezi hat kontrol sistemi (PLC/SCADA): tüm istasyonların, robotların ve taşıma sisteminin senkronize çalışmasını yöneten üst düzey kontrol katmanı.
Gövde Kaynak Hattının Yapısı ve İş Akışı
Bir gövde kaynak hattı, genellikle ardışık istasyonlardan oluşan bir dizi olarak tasarlanır ve süreç kabaca şu sırayla ilerler:
1. Alt Gövde (Underbody) Kaynağı

İlk istasyonlarda, aracın taban platformu (motor bölmesi, yolcu kabini tabanı, bagaj bölmesi) birbirine kaynaklanarak, üzerine diğer bölümlerin bindirileceği yapısal iskelet oluşturulur. Bu aşama, aracın tüm gövdesinin boyutsal referansını belirlediği için özellikle yüksek hassasiyet gerektirir.
2. Yan Panel ve Ana Gövde Birleştirme (Framing)
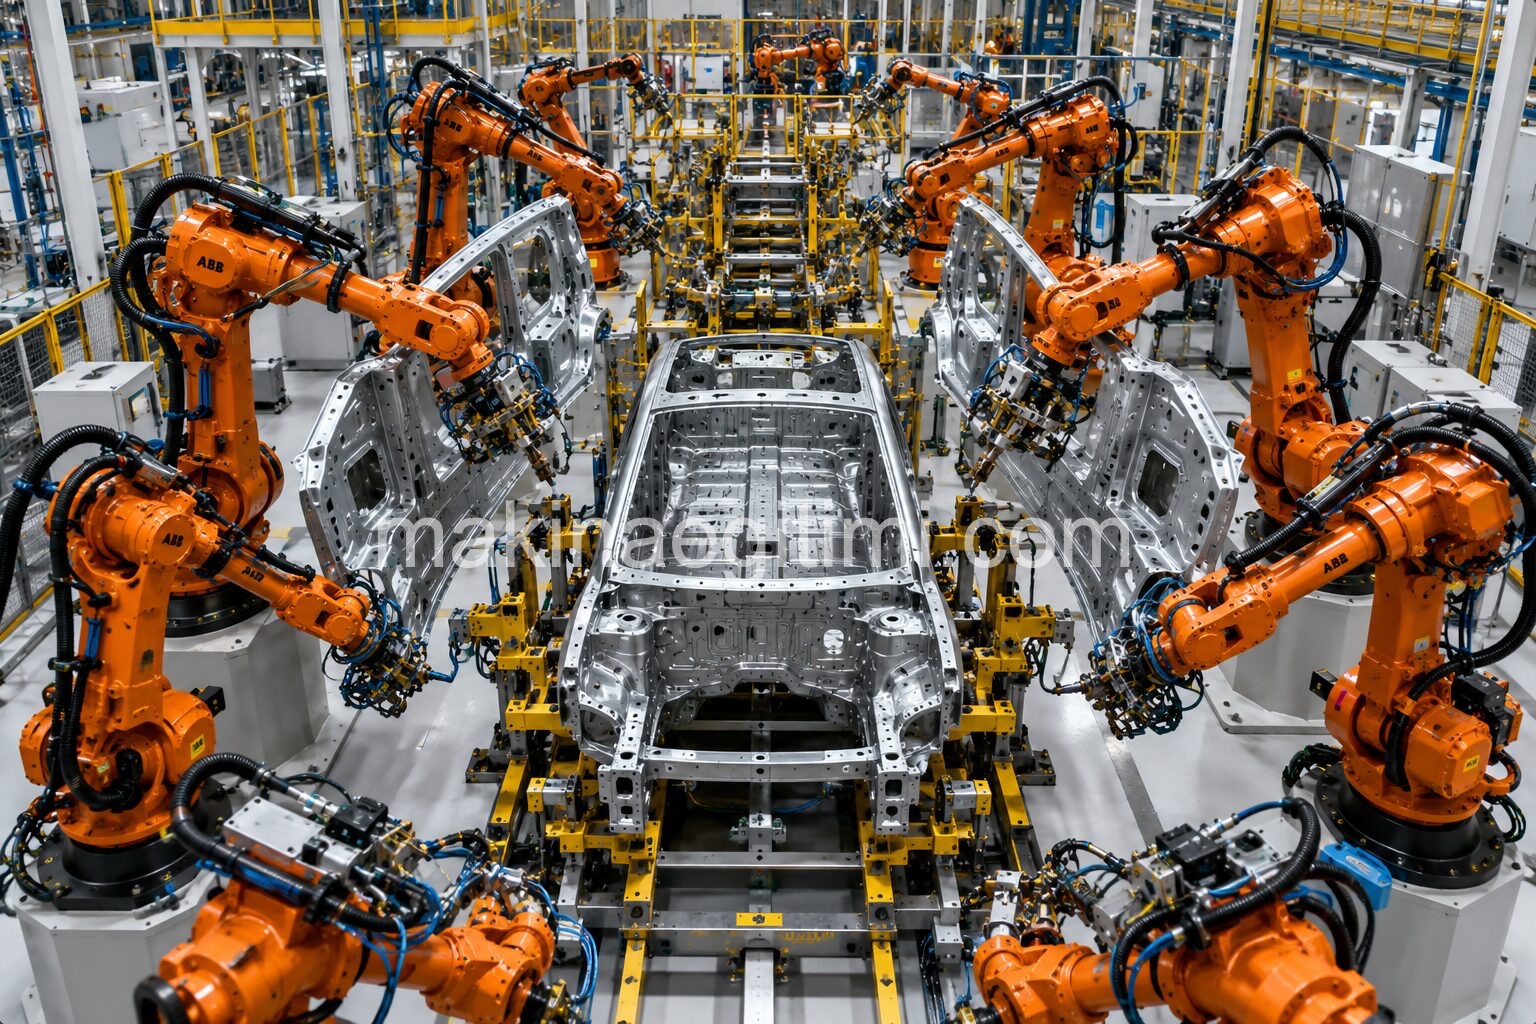
Sonraki istasyonlarda, sol ve sağ yan paneller (genellikle önceden kendi alt hatlarında hazırlanmış büyük alt montajlar olarak gelir) alt gövdeye kaynaklanır. Bu aşama genellikle “geometri istasyonu” veya “framer” olarak adlandırılan, çok sayıda robotun aynı anda, gövdenin farklı noktalarına eriştiği yoğun bir istasyonda gerçekleşir.
3. Tavan, Kapı Çerçevesi ve Detay Kaynakları
Ana yapı oluştuktan sonra, tavan paneli, ön/arka panel ve çok sayıda küçük destek/braket parçası, sonraki istasyonlarda kaynaklanarak gövdenin tamamı tamamlanır. Bu aşamada genellikle lazer kaynak dikişi de devreye girer; özellikle tavan-yan panel birleşimi gibi görünür ve estetik açıdan hassas bölgelerde, punta kaynağına göre çok daha pürüzsüz ve sızdırmaz bir birleşim sağlar.
Çoklu Robot Koordinasyonu ve Çarpışma Önleme

Yoğun bir framing istasyonunda, aynı anda 8-12 robot, birbirine çok yakın mesafede, farklı kaynak noktalarına erişmeye çalışabilir. Bu robotların hareketleri, gerçek üretime geçmeden önce offline programlama yazılımlarında (RobotStudio, Process Simulate gibi) tamamen sanal ortamda simüle edilir; her robotun yörüngesi, hem gövdeyle hem de komşu robotlarla olası çarpışmalar açısından milimetrik olarak doğrulanır.
Üretim sırasında ise, merkezi hat kontrol sistemi, “kilit bölgesi” (interlock zone) mantığıyla çalışır: iki robotun kollarının potansiyel olarak kesişebileceği ortak bir hacim tanımlanır ve bu bölgeye aynı anda sadece bir robotun girmesine izin verilir. Bir robot bu bölgeden çıkana kadar diğeri bekler; bu, tasarım aşamasında ne kadar dikkatli planlanırsa planlansın, üretim sırasındaki küçük zamanlama sapmalarına karşı ek bir güvenlik katmanı sağlar.
Bir otomobil gövdesinde kaç punta kaynağı bulunur?
Ortalama 3000-5000 adet
Bir robot dakikada kaç punta kaynağı yapabilir?
Robot ve uygulamaya bağlı olarak yaklaşık 15–40 punta kaynağı gerçekleştirebilir.
Neden robot kullanılır?
Aynı kalite
Aynı hız
Aynı konum hassasiyeti
7/24 çalışma
Operatör güvenliği
Esneklik ve Çoklu Model Üretimi
Modern otomotiv fabrikalarının çoğu, ekonomik ölçek gereksinimleri nedeniyle aynı hatta birden fazla model (hatta bazen tamamen farklı platformlar) üretmek zorundadır. Bu esnekliği sağlamak için birkaç yaklaşım bir arada kullanılır:

- Değiştirilebilir/çok pozisyonlu fikstürler: tek bir fikstür seti, farklı model gövdelerini tutacak şekilde pnömatik olarak yeniden konumlanabilir.
- Model tanıma: gelen parça, bir barkod, RFID etiketi veya görüntü işleme sistemiyle otomatik olarak tanınır; hat kontrol sistemi buna göre doğru robot programını ve fikstür konfigürasyonunu otomatik olarak seçer.
- Modüler robot programları: her model için ayrı, önceden test edilmiş bir kaynak programı kütüphanede saklanır; model değişikliği robotların yeniden programlanmasını değil, sadece doğru programın çağrılmasını gerektirir.
Bu esneklik sayesinde bir üretici, talebe göre aynı hatta örneğin bir hatchback ile onun SUV versiyonunu, hatta bazı durumlarda elektrikli ve içten yanmalı versiyonlarını karışık sırayla üretebilir; bu da tesis yatırımının çok daha verimli kullanılmasını sağlar.
Kalite Kontrol ve İzlenebilirlik
Her punta kaynağının akım, gerilim ve elektrot kuvveti verisi genellikle otomatik olarak kaydedilir; bu, hem anlık kalite kontrolüne (parametreleri normal aralığın dışına çıkan bir kaynak otomatik olarak işaretlenir) hem de uzun vadeli izlenebilirliğe (bir araçta yıllar sonra bir sorun tespit edilirse, o aracın hangi kaynak parametreleriyle üretildiği geriye dönük sorgulanabilir) olanak tanır. Bazı hatlarda, kritik kaynak noktaları ayrıca ultrasonik test veya görüntü işleme tabanlı otomatik muayeneden de geçirilir.
Sıkça Sorulan Sorular
Konuyla İlgili Sorular
Tipik bir otomobil gövdesinde 3.000 ila 5.000 arasında nokta kaynağı bulunabilir; bu sayı araç boyutuna ve gövde tasarımına göre değişir. Buna ek olarak, görünür bölgelerde genellikle birkaç metre uzunluğunda lazer kaynak dikişi de kullanılır.
Yüksek hacimli üretim hatlarında, bir araç gövdesi genellikle bir dakikadan daha kısa “takt süresi” ile bir sonraki istasyona geçer; tüm hattın baştan sona tamamlanması ise (birden fazla istasyondan geçtiği için) birkaç dakika sürebilir.
İki katmanlı bir yaklaşımla: önce offline programlama yazılımında tüm yörüngeler sanal olarak çarpışma açısından doğrulanır, ardından üretim sırasında hat kontrol sistemi “kilit bölgesi” mantığıyla, ortak çalışma alanlarına aynı anda sadece bir robotun girmesine izin vererek ek güvenlik sağlar.
Değiştirilebilir/çok pozisyonlu fikstürler, otomatik model tanıma (barkod, RFID veya görüntü işleme ile) ve model başına önceden hazırlanmış modüler robot programları sayesinde, hat kontrol sistemi gelen her gövdeyi otomatik tanıyıp doğru fikstür ve kaynak programını seçerek farklı modelleri karışık sırayla üretebilir.
İlgili Yazılar
 MEGA MAKİNELER – 4100 AC Walkthrough
 Hyundai IVT-Akıllı Değişken Şanzıman Teknolojisi
 ABS Fren Sistemi Nedir. Ne İşe Yarar. Nasıl Çalışır
 Led Farların Özellikleri ve Avantajları
 Otomotiv Montaj Hattında Robotik Kaynak Uygulamaları
 Adaptif Fren Sistemi Nedir. Nasıl Çalışır
 Sıkışma Önleyici Elektrikli Araç Camları
 Bi Xenon Araç Farı ve Avantajları