
Bu yazı, Robot Nasıl Yapılır? merak eden ilgililer için ”orta seviye” yazı dizisinin ikincisidir. İlk yazımıza aşağıdaki bağlantıdan ulaşabilirsiniz:
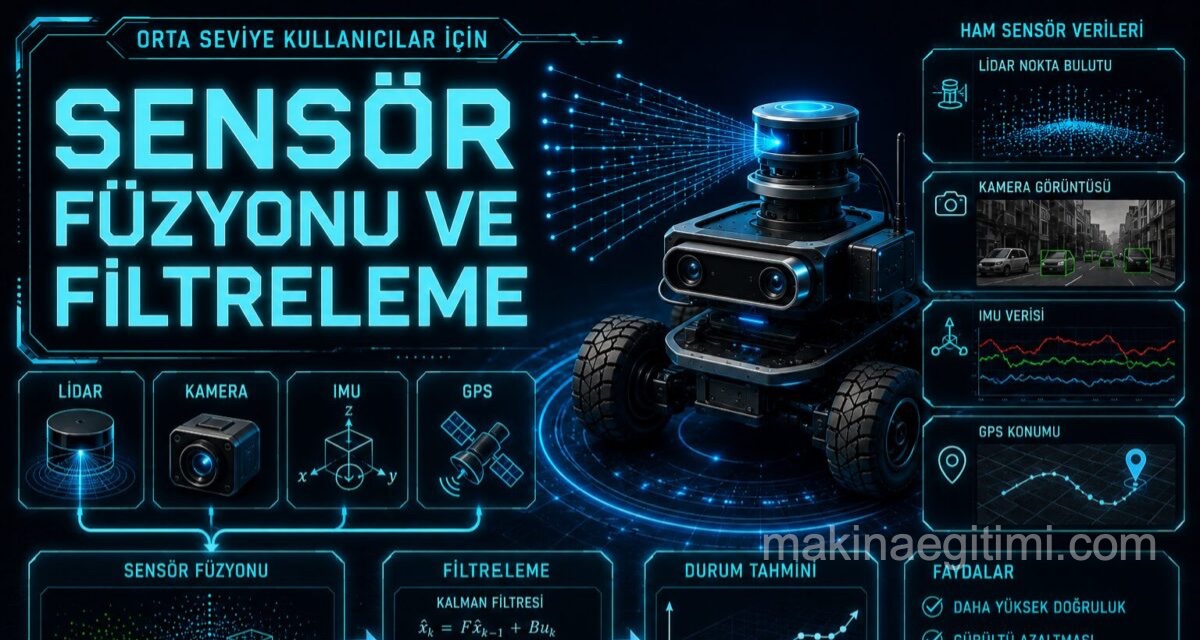
Sensör füzyonu, bir robotun tek bir sensörün sunduğundan daha güvenilir ve doğru bir durum tahmini elde etmek amacıyla birden fazla sensörden gelen veriyi matematiksel olarak birleştirme sürecidir. Gerçek dünyadaki sensörler ölçüm gürültüsü, sapma (bias) ve sınırlı güncelleme hızı gibi kusurlara sahip olduğundan, ham sensör verisinin doğrudan kullanılması genellikle kararsız robot davranışlarına yol açar.
Bu yazıda robotikte yaygın kullanılan filtreleme ve sensör füzyonu tekniklerini teknik detaylarıyla ele alıyoruz.
Neden Tek Bir Sensöre Güvenilmez?
Her sensör türü belirli koşullar altında güvenilir veri üretirken, farklı koşullarda önemli hatalara sahip olabilir. Örneğin tekerlek enkoderleri kısa vadede yüksek hassasiyetle konum değişimi ölçebilir, ancak tekerlek kayması (wheel slip) nedeniyle zaman içinde biriken hata (drift) oluşturur.
GPS modülleri ise uzun vadede mutlak konum bilgisi sağlar, ancak güncelleme hızı düşüktür ve kapalı alanlarda veya yüksek binalar arasında sinyal kaybı yaşayabilir. Bu nedenle robotik sistemlerde tek bir sensöre dayanmak yerine, birbirini tamamlayan sensörlerin verilerini istatistiksel olarak birleştiren füzyon algoritmaları tercih edilir.
Kalman Filtresi: Doğrusal Sistemler için Optimal Tahmin
Kalman filtresi, doğrusal dinamik sistemlerde gürültülü ölçümlerden en olası durum tahminini üreten, robotik alanında en yaygın kullanılan füzyon algoritmasıdır. Filtre, iki temel adımdan oluşan yinelemeli bir döngü ile çalışır. Tahmin (prediction) adımında, sistemin bir önceki durumu ve bilinen hareket modeli kullanılarak bir sonraki durumun ne olacağı öngörülür.
Güncelleme (update) adımında ise bu öngörü, yeni gelen sensör ölçümüyle karşılaştırılarak düzeltilir; bu düzeltmenin ağırlığı, hem sistem modelinin hem de sensörün güvenilirlik derecesine (kovaryans) göre otomatik olarak ayarlanır. Kalman filtresinin temel varsayımı, sistem dinamiklerinin doğrusal ve gürültünün Gauss dağılımına sahip olmasıdır; bu varsayımlar sağlandığında filtre istatistiksel olarak optimal bir tahmin üretir.
Genişletilmiş Kalman Filtresi (EKF): Doğrusal Olmayan Sistemler
Gerçek robotik sistemlerin büyük çoğunluğu doğrusal olmayan hareket veya ölçüm modellerine sahiptir; örneğin bir mobil robotun yönelim açısı ile konum değişimi arasındaki ilişki trigonometrik fonksiyonlar içerir.
Bu tür sistemlerde standart Kalman filtresi doğrudan uygulanamaz. Genişletilmiş Kalman Filtresi (Extended Kalman Filter, EKF), doğrusal olmayan sistem denklemlerini her adımda geçerli durumun etrafında doğrusallaştırarak (Jacobian matrisi hesaplayarak) standart Kalman filtresi çerçevesine uyarlar.
EKF, mobil robot konum kestirimi (localization) ve eşzamanlı konumlandırma ve haritalama (SLAM) uygulamalarında yaygın olarak kullanılmaktadır, ancak doğrusallaştırma yaklaşımının yüksek doğrusal olmayan sistemlerde hata payını artırabileceği unutulmamalıdır.
Tümleyici Filtre: Düşük Hesaplama Maliyetli Alternatif
Tümleyici filtre (complementary filter), özellikle IMU verisinin işlenmesinde Kalman filtresine kıyasla çok daha düşük hesaplama maliyetiyle benzer sonuçlar üretebilen basit ama etkili bir tekniktir.
Bu yöntem, ivmeölçer verisinin uzun vadede güvenilir ancak titreşimlere karşı gürültülü olması, jiroskop verisinin ise kısa vadede hassas ancak zamanla sapma gösterme eğiliminde olması özelliğinden yararlanır.
Tümleyici filtre, jiroskop verisine yüksek geçiren bir filtre, ivmeölçer verisine ise alçak geçiren bir filtre uygulayarak bu iki verinin ağırlıklı ortalamasını alır ve böylece her iki sensörün zayıf yönlerini birbirinin güçlü yönleriyle dengeler. Sınırlı işlem gücüne sahip mikrodenetleyici tabanlı projelerde, tümleyici filtre genellikle EKF’ye tercih edilen pratik bir çözümdür.
Parçacık Filtresi: Doğrusal Olmayan ve Çok Modlu Durumlar
Parçacık filtresi (particle filter), robotun olası durumunu tek bir Gauss dağılımıyla değil, çok sayıda ağırlıklı “parçacık” (örnek) ile temsil eden bir Monte Carlo yöntemidir.
Bu yaklaşım, robotun konumu hakkında birden fazla olası hipotezin aynı anda değerlendirilmesi gereken durumlarda (örneğin bir robot simetrik bir koridorda hangi yönde ilerlediğinden emin değilse) EKF’ye kıyasla daha esnek bir çözüm sunar.
Her yinelemede parçacıklar hareket modeline göre güncellenir, ardından yeni sensör ölçümüyle uyumluluklarına göre yeniden ağırlıklandırılır ve düşük ağırlıklı parçacıklar elenerek yerlerine yüksek ağırlıklı parçacıkların kopyaları oluşturulur (yeniden örnekleme).
Parçacık filtresinin hesaplama maliyeti parçacık sayısıyla doğru orantılı olarak arttığından, gerçek zamanlı uygulamalarda parçacık sayısı ile doğruluk arasında bir denge kurulması gerekir.
Çoklu Sensör Füzyonunda Pratik Yaklaşım: Genişletilmiş Kalman Filtresi ile Sensör Birleştirme
Modern mobil robot ve insansız hava aracı projelerinde, tek bir sensör çifti yerine IMU, tekerlek enkoderi, GPS ve bazen görsel odometri gibi birden fazla sensör kaynağının aynı EKF çerçevesinde birleştirilmesi yaygın bir pratiktir.
Bu yaklaşımda her sensör, kendi güncelleme hızında filtreye bir “güncelleme” olarak sunulur; örneğin IMU saniyede yüz kez, GPS ise saniyede bir kez güncelleme sağlayabilir. Filtre, her sensörün ölçüm gürültü kovaryansını dikkate alarak, güvenilirliği düşük olan bir sensörün nihai tahmine daha az etki etmesini sağlar.
Bu çok kaynaklı füzyon yaklaşımı, açık kaynaklı robotik yazılım çatılarında (örneğin ROS ekosistemindeki robot_localization paketi) hazır modüller olarak sunulmaktadır.
Filtre Seçiminde Dikkat Edilmesi Gereken Kriterler
Bir robotik projede hangi filtreleme yönteminin kullanılacağı, sistemin doğrusallık derecesi, mevcut işlem gücü ve gerçek zamanlı çalışma gereksinimlerine bağlı olarak belirlenmelidir.
Basit doğrusal sistemlerde standart Kalman filtresi yeterli olurken, çoğu gerçek dünya robotik uygulaması EKF gerektirir. Sınırlı işlem gücüne sahip gömülü sistemlerde tümleyici filtre pratik bir alternatif sunar. Robotun konumu hakkında birden fazla olası hipotezin bulunduğu belirsiz ortamlarda ise parçacık filtresi daha uygun bir seçenek olabilir.
Sonuç
Sensör füzyonu ve filtreleme, gürültülü ve eksik sensör verilerinden güvenilir bir durum tahmini üretmenin matematiksel çerçevesini oluşturur. Kalman filtresi ve genişletilmiş Kalman filtresi, robotik alanında en yaygın kullanılan yöntemler olsa da, tümleyici filtre ve parçacık filtresi gibi alternatifler, belirli kısıtlar veya belirsizlik türleri altında daha uygun çözümler sunabilir.
Serinin bir sonraki bölümünde, bu füzyon ve kontrol algoritmalarının modüler bir yazılım mimarisi içinde nasıl organize edileceğini, yani ROS (Robot Operating System) kullanımını ele alacağız.
Sıkça Sorulan Sorular
Her sensör türü belirli koşullarda güvenilirken diğerlerinde hata payı taşıdığından, birden fazla sensörün verisini birleştirmek, tek bir sensöre kıyasla daha kararlı ve doğru bir durum tahmini sağlar.
Standart Kalman filtresi yalnızca doğrusal sistemlerde çalışırken, genişletilmiş Kalman filtresi (EKF) doğrusal olmayan sistem denklemlerini her adımda doğrusallaştırarak Kalman filtresi çerçevesine uyarlar.
Tümleyici filtre, düşük hesaplama maliyeti nedeniyle sınırlı işlem gücüne sahip mikrodenetleyici tabanlı projelerde, özellikle IMU verisi işlemede pratik bir alternatif olarak tercih edilir.
Parçacık filtresi, durumu tek bir Gauss dağılımı yerine çok sayıda ağırlıklı örnek (parçacık) ile temsil ederek, birden fazla olası hipotezin aynı anda değerlendirilmesini gerektiren belirsiz durumlarda daha esnek sonuçlar üretir.
ROS ekosisteminde robot_localization gibi paketler, IMU, tekerlek enkoderi ve GPS gibi birden fazla sensör kaynağını genişletilmiş Kalman filtresi çerçevesinde birleştirmek için hazır modüller sunar.
İlgili Yazılar
 Robot Kinematiği ve Dinamiği: Matematiksel Modelleme Temelleri
 Robot Nasıl Yapılır? 1. Bölüm: Planlama ve Tasarım Aşaması
 R.O.S. (Robot Operating System) ile Robot Yazılım Mimarisi
 Görüntü İşleme ve Bilgisayarlı Görü ile Robot Algısı
 Endüstriyel Robotların Kullanım Alanları: Sektörel Uygulamalar ve Teknik Özellikler
 Robot Nasıl Yapılır? 4. Bölüm: Test, Kalibrasyon ve Otonomiye Geçiş
 İzlenmesi Gereken Robot Filmleri: Güncel ve Yakın Tarihli En İyi Robot Temalı Yapımlar
 Robot Teknolojisinin Temel Bileşenleri: Sensörler, Aktüatörler ve Kontrol Sistemleri