
Close Menu
  • MAKİNELER ve İMALAT
    • ALET VE EKİPMANLAR
    • BİLGİSAYAR DESTEKLİ ÇİZİM
    • Cadcam eğitimi
    • Cnc Tezgah Programlama
    • DÖKÜM TEKNOLOJİLERİ
    • ELEKTRİK ELEKTRONİK TEKNOLOJİLERİ
    • HİDROLİK PNÖMATİK
    • İMALAT İŞLEMLERİ
    • İMALAT TEKNOLOJİLERİ
    • İŞ GÜVENLİĞİ
    • KALIP TASARIMI
    • KATI MODELLEME
    • KAYNAK TEKNOLOJİSİ
    • MAKİNE ELEMANLARI
    • MAKİNE MESLEK RESMİ
    • MALZEME BİLGİSİ
    • OTOMOTİV ve ARAÇ TEKNOLOJİLERİ
    • ROBOTİK TEKNOLOJİLERİ
    • SAĞLIK TEKNOLOJİLERİ
    • SAVUNMA ve HAVACILIK TEKNOLOJİLERİ
    • TASARI GEOMETRİ
    • TEKNİK RESİM
    • YAZILIM ve DONANIM TEKNOLOJİLERİ
    • YENİLİKÇİ ÜRETİM YÖNTEMLERİ
  • TEKNOLOJİ ve YAŞAM
    • OTOMOBİLLER ve TAŞIT
      • ARAÇ ve MOTOR BİLGİSİ
      • Güvenli Sürüş
      • Sürüş Destek Sistemleri
    • Genel Kültür
      • FİLM -DİZİ
      • Görsel ve Grafik Sanat
      • KİTAP – EDEBİYAT
      • MÜZİK
      • SPOR
      • TARİH
      • TEKNOLOJİ TARİHİ
    • GÜNDELİK YAŞAM TEKNOLOJİLERİ
    • HOBİ – EĞLENCE
    • İNTERNET TEKNOLOJİLERİ
    • SAĞLIK
    • MOBİL TEKNOLOJİLER
Makine Eğitimi
  • Makineler ve İmalat
    MAKİNE ELEMANLARI
    HİDROLİK PNÖMATİK
    TEKNİK RESİM
    BİLG.TASARIM ve İMALAT
    TEMEL İMALAT İŞLEMLERİ
    İMALAT İŞLEMLERİ
    Diğer Mesleki Dersler
    SINAVLAR ve EVRAKLAR
    Hareket ve Kuvvet İletimi
    Basit makineler
    Dişliler
    Kamlar
    Kamalar
    Kavramalar
    Yaylar
    Kayış Kasnaklar
    Miller
    Yatak ve Rulmanlar
    Zincirler
    Bağlama ve Birleştirme
    Contalar ve O-Ringler
    Gupilyalar
    Flanşlar
    Perçinler
    Rondelalar
    Pim ve Pernolar
    Segmanlar
    Kaynak Teknolojisi
    Vida Civata ve Somunlar
    Hesaplayıcılar
    Dişli Oranı Hesaplayıcı
    Kayış Kasnak Oranı Hesaplayıcı
    Yay Sabiti Sıkışma Hesaplayıcı
    Hidrolik
    Hidroliğe Giriş ve Prensipler
    Hidrolik Sistemler ve Uygulamaları
    Hidrolik Devre Elemanları
    Akümülatörler
    Filtreler
    Motorlar
    Pompalar
    Valfler

    Pnömatik
    Pnömatiğe Giriş ve Prensipler
    Pnömatik Sistemler ve Uygulamaları
    Pnömatik Devre Elemanları
    Valfler
    Silindirler
    Susturucular
    Şartlandırıcılar
    Motorlar
    Kompresörler
    Kurutucular
    Ortak Konular ve Bakım
    Hidrolik Pnömatik Bakım Onarım
    Çalışma Notları, Sınavlar, Testler
    Hesaplayıcılar
    Hidrolik Silindir Kuvvet Hesaplayıcı
    Teknik Resim
    Teknik Resme Giriş
    Geometrik Çizimler
    Perspektif ve İzdüşüm
    Görünüş Çıkarma
    Ölçülendirme
    Kesit Alma
    Komple ve Yapım Resmi
    Toleranslar
    Tolerans - Geçme Simulatörü
    Yüzey İşleme İşaretleri
    Makine Meslek Resmi
    Vida Civata ve Somunlar
    Kasnaklar
    Dişliler
    Pim ve Pernolar
    Miller
    Rulmanlar
    Yaylar
    Rondelalar
    Gupilyalar
    Teknik Resimde Kaynaklar
    Temrinler
    Meslek Resim Temrinleri
    Dişli Temrinleri
    Görünüş Çıkarma Temrinleri
    Kesit Alma Temrinleri
    Kasnak Temrinleri
    Pim Perno Temrinleri
    Vidalı Birleştirme Temrinleri
    Kesit Alma Temrinleri
    Tasarı Geometri
    Bilgisayar Destekli Çizim
    Autocad İle Çizim Dersleri
    Antetli Şablonlar
    Bilgisayar Destekli Çizim Temrinleri
    Görünüş Çıkarma Temrinleri
    Bilg. Destekli Çizim Sınavları
    Katı Modelleme ve Animasyon
    Katı Model Çizim Dosyaları
    Katı Model Montaj Örnekleri
    Katı Model Çizim Dersleri
    katı Modelleme Sınavları
    3d CAD Yazılım İncelemeleri
    Katı Modelleme Temrinleri
    CNC Programlama
    CAM
    Robotik
    Ölçme Kontrol
    Komparatörler
    Mastarlar
    Kumpaslar
    Mikrometreler
    KUMPAS SİMULATÖRÜ
    MİKROMETRE SİMULATÖRÜ

    Makinelerle Çalışma
    Temel Freze
    Temel Torna
    Delme
    Vargel Tezgahı
    El İşlemleri
    Eğeleme
    Markalama
    Kesme İşlemleri
    Raybalama
    Matkap Bileme
    Kılavuz-Pafta

    Malzeme Bilgisi
    Malz. Muayenesi ve Sertlik ölçme
    Çelikler
    Plastikler
    Dökme Demir
    Alüminyum
    İş Güvenliği
    Atölyede İş Güvenliği
    Bakım onarım İşlerinde İ.S.G
    Makinelerde Emniyet Kuralları
    Elektrikle Çalışmada İ.s.g
    El Aletlerinde İş Güvenliği
    İ.S.G. Uzmanlık Eğitimi
    Talaşlı İmalat
    Tornalama
    Frezeleme
    Taşlama
    Kesme Hızı - Devir Hesaplayıcı

    Yenilikçi Üretim Yöntemleri
    3D yazıcı İle Baskı
    3D Tarayıcılar
    Su Jeti İle İşleme
    Lazer İle işleme
    Elektro Erozyon
    Kaynakçılık
    Haddeleme
    Döküm
    Ölçme ve Kalite Kontrol
    Kalıp Tasarımı
    Mekanik ve Hidrolik Presler
    Kesme - Delme Kalıbı
    Bükme Kalıbı
    Çekme Kalıbı
    Plastik Enjeksiyon Kalıpları
    Ekstrüzyon kalıpları
    Birleşik Kalıplar
    Ardışık Kalıplar
    Fışkırtma Kalıpları
    Sıvama Kalıpları
    Püskürtme Kalıbı
    Mesleki Yabancı Dil
    Mekanik - Mukavemet
    Fizik Dersi Konuları
    CAD CAM
    CNC
    Hidrolik Pnömatik
    İmalat İşlemleri
    İş Güvenliği
    Katı Modelleme
    Ölçme Kontrol
    Mekanik
    Mesleki Gelişim
    Mesleki Yabancı Dil
    Tasarı Geometri
    Temel İmalat İşlemleri
    Teknik Resim

    İşletmelerde Beceri Eğitimi
    Bilgisayar Destekli İmalat
    Bilgisayar Destekli Tasarım
    Sınav Analiz Programı

    YILLIK PLANLAR
  • Teknoloji
    ÜRÜN TEKNOLOJİLERİ
    İMALAT TEKNOLOJİLERİ
    Mobil Teknolojiler
    Gündelik Yaşam Teknolojileri
    Elektrik Elektronik Teknolojileri
    Otomotiv ve Araç Teknolojileri
    Yazılım ve Donanım Teknolojileri
    Pratik ve Güvenli İnternet
    Donanım ve Çevre Birimleri
    Program Tanıtımları
    Bilgisayar İpuçları
    Teknoloji Tarihi
    Sağlık ve Tıp Teknolojileri
    Savunma ve Havacılık
    Robotik Teknolojileri
    Makine Parçaları İmalatı
    Hammadde İmalatı
    Motorlu Taşıt İmalatı
  • Yaşam
    Görsel ve Grafik Sanat
    Hobi - Eğlence
    Film - Dizi
    Spor
    Müzik
    Tarih
    Bilim
    Kitap - Edebiyat
    Sağlık
    Gezi Seyahat
    Araç Tanıtım ve Karşılaştırma
    Araç ve Motor Bilgisi
    Araç Bakım Onarımı
    Güvenli Sürüş
    Sürüş Destek Sistemleri
    İlk Yardım Bilgisi
    Ehliyet Sınavı Hazırlık Testleri
Makine Eğitimi
Ana Sayfa»ROBOTİK TEKNOLOJİLERİ»Robot Teknolojisinin Temel Bileşenleri: Sensörler, Aktüatörler ve Kontrol Sistemleri
29 Ağustos 2026

Robot Teknolojisinin Temel Bileşenleri: Sensörler, Aktüatörler ve Kontrol Sistemleri

Robot Teknolojisinin Temel Bileşenleri: Sensörler, Aktüatörler ve Kontrol Sistemleri

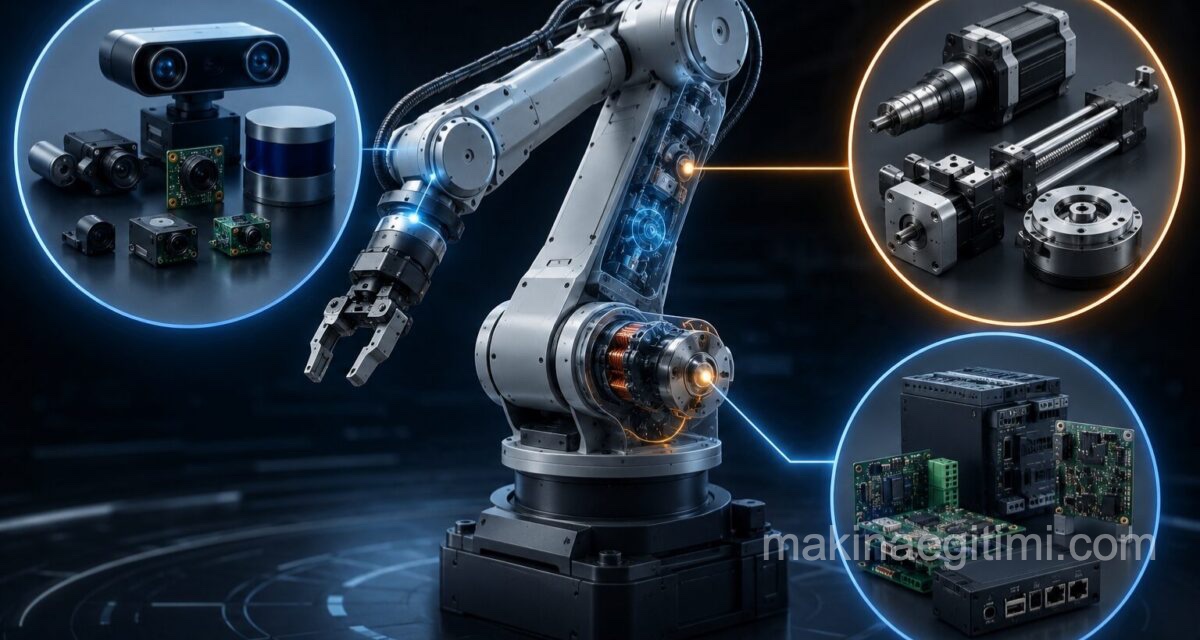
Robot bileşenleri nelerdir sorusu, robotik mühendisliğine giriş yapan herkesin karşılaştığı ilk sorulardan biridir. Görünüşte çok farklı olan bir endüstriyel robot kolu, bir insansız hava aracı ve bir humanoid robot, temelde aynı üç katmandan oluşur:

  • Sensörler: Robotun Algılama Katmanı
  • Aktüatörler: Robotun Hareket Katmanı
  • Kontrol Sistemleri: Robotun Karar Katmanı
  • Bileşenlerin Entegrasyonu: Algıla-Planla-Hareket Et Döngüsü
  • Sonuç
  • Sıkça Sorulan Sorular

Çevreyi algılayan sensörler,
Fiziksel hareketi üreten aktüatörler ve
Bu ikisi arasındaki bilgi akışını yöneten kontrol sistemleri.

Bu yazıda robotik teknolojisinin bu üç temel bileşenini teknik detaylarıyla ele alıyoruz.

Sensörler: Robotun Algılama Katmanı

Robotik sensör türleri, ölçtükleri büyüklüğe göre iki ana kategoriye ayrılır: proprioseptif ve eksteroseptif sensörler.

Proprioseptif sensörler, robotun kendi iç durumunu ölçer. Enkoderler eklem açılarını ve dönüş hızlarını takip eder, ivmeölçer ve jiroskoptan oluşan atalet ölçüm birimleri (IMU) robotun konumunu ve yönelimini belirler, tork sensörleri ise eklemlere uygulanan kuvveti ölçer.

Eksteroseptif sensörler ise robotun dış ortamı algılamasını sağlar. Kameralar görsel veriyi işleyerek nesne tanıma ve navigasyon için kullanılır. LIDAR (Light Detection and Ranging) sistemleri, lazer ışını göndererek çevredeki nesnelere olan mesafeyi milimetrik hassasiyetle ölçer ve otonom araçlarda ile mobil robotlarda haritalama amacıyla yaygın olarak kullanılır.

Ultrasonik sensörler ses dalgaları yoluyla mesafe ölçümü yapar, dokunma ve kuvvet sensörleri ise robotik manipülasyon görevlerinde nesnelerle temas anında geri bildirim sağlar. Son yıllarda geliştirilen yapay dokunma derileri (tactile skin), humanoid robotların insan eline yakın hassasiyette nesne kavramasını mümkün kılmaktadır.

Bir robot kolunun eklemlerinde bulunan enkoder, tork sensörü ve kuvvet sensörleri

Aktüatörler: Robotun Hareket Katmanı

Aktüatör nedir sorusunun cevabı basittir: aktüatörler, kontrol sisteminden gelen elektriksel veya dijital sinyalleri fiziksel harekete dönüştüren bileşenlerdir. Robotik teknolojisinde üç temel aktüatör türü kullanılır.

Elektrik motorları en yaygın aktüatör türüdür. DC motorlar basit ve düşük maliyetli çözümler sunarken, servo motorlar hassas konum kontrolü gerektiren uygulamalarda tercih edilir. Step motorlar ise açık çevrim sistemlerde belirli açısal adımlarla dönerek hassas konumlandırma sağlar.

Hidrolik aktüatörler, yüksek kuvvet ve tork gerektiren ağır sanayi robotlarında ve inşaat makinelerinde kullanılır, ancak hidrolik akışkan sistemleri gerektirdikleri için bakım maliyetleri daha yüksektir. Pnömatik aktüatörler ise basınçlı hava ile çalışır, hızlı tepki süreleri sunar ve genellikle basit aç-kapa hareketleri gerektiren endüstriyel uygulamalarda tercih edilir.

Son dönemde geliştirilen seri elastik aktüatörler (series elastic actuators), motor ile yük arasına esnek bir eleman yerleştirerek darbelere karşı dayanıklılığı artırır ve insanla güvenli etkileşim gerektiren kolaboratif robotlarda (cobot) yaygın olarak kullanılır.

Humanoid robotlarda ise yüksek güç yoğunluğuna sahip kompakt elektrik aktüatörleri, insan kasına benzer hareket aralığı sağlamak amacıyla tercih edilmektedir.

Kontrol Sistemleri: Robotun Karar Katmanı

Robot kontrol sistemi nasıl çalışır sorusu, robotiğin belki de en karmaşık teknik alanını oluşturur. Kontrol sistemleri, sensörlerden gelen veriyi işleyerek aktüatörlere hangi hareketin ne zaman ve nasıl yapılacağına dair komutlar üretir. Bu süreç genellikle açık çevrim (open-loop) veya kapalı çevrim (closed-loop) kontrol yaklaşımlarından biriyle gerçekleştirilir.

Açık çevrim kontrolde sistem, geri bildirim almadan önceden tanımlanmış bir komut dizisini uygular. Kapalı çevrim kontrolde ise sensör verisi sürekli olarak kontrolcüye geri beslenir ve hedeflenen durum ile gerçek durum arasındaki fark azaltılmaya çalışılır.

Kapalı çevrim kontrolün en yaygın uygulaması PID (Oransal-İntegral-Türev) kontrolcüdür. PID kontrolcü, hata değerinin büyüklüğüne, birikimine ve değişim hızına göre üç ayrı terim hesaplayarak aktüatöre gönderilecek komut sinyalini belirler. Daha karmaşık robotik sistemlerde ise durum uzayı kontrolü, model öngörülü kontrol (MPC) ve pekiştirmeli öğrenme tabanlı kontrol algoritmaları kullanılmaktadır.

Yazılım altyapısı tarafında, ROS (Robot Operating System) günümüzde akademik ve endüstriyel robotik projelerinin büyük bölümünde standart geliştirme çatısı olarak kullanılmaktadır. ROS, sensör verisi işleme, hareket planlama ve donanım kontrolü gibi görevleri modüler yazılım paketleri (node) aracılığıyla yönetmeyi mümkün kılar. Gerçek zamanlı işletim sistemleri ise, özellikle güvenlik kritik uygulamalarda, kontrol döngüsünün belirlenen zaman aralıklarında kesintisiz çalışmasını garanti eder.

pid kontrol döngüsü

Bileşenlerin Entegrasyonu: Algıla-Planla-Hareket Et Döngüsü

Modern robotik sistemlerde bu üç bileşen, “algıla-planla-hareket et” (sense-plan-act) adı verilen sürekli bir döngü içinde çalışır. Sensörler çevre ve robotun kendi durumu hakkında veri toplar, kontrol sistemi bu veriyi işleyerek bir hareket planı oluşturur, aktüatörler ise bu planı fiziksel harekete dönüştürür.
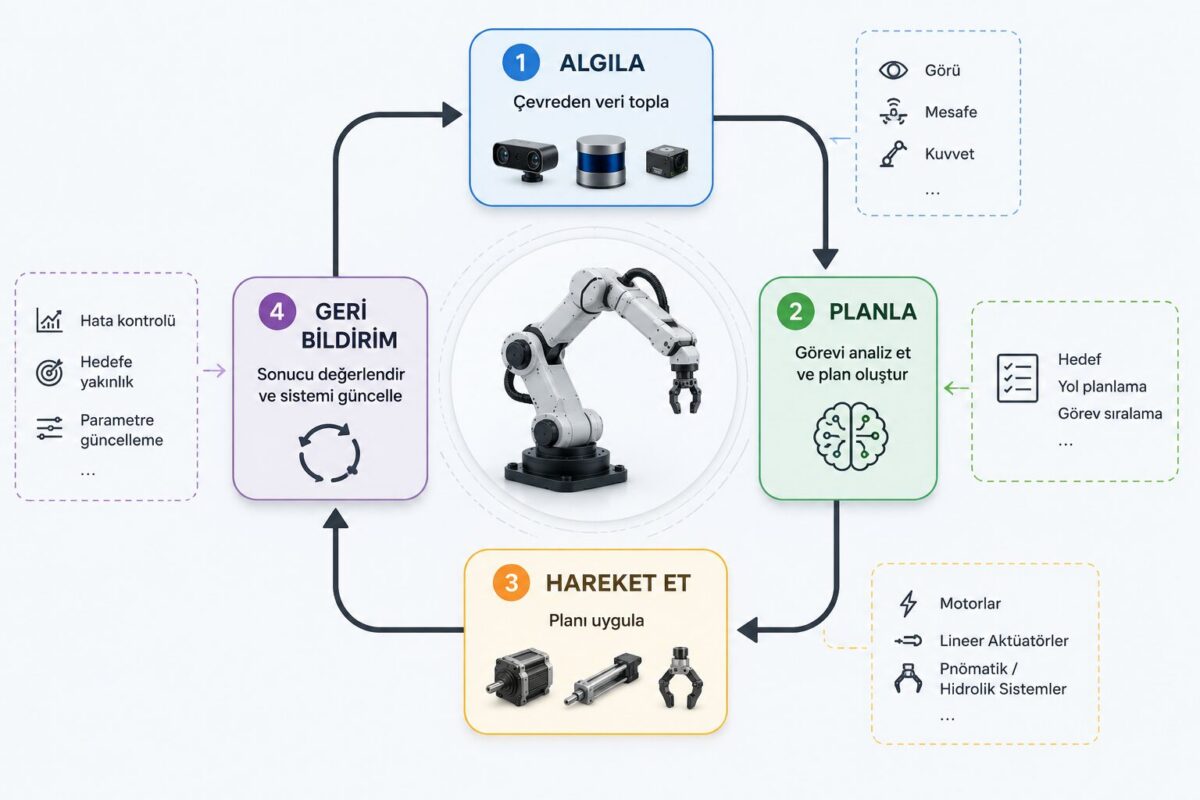
robot Algıla-Planla-Hareket Et Döngüsü

Yapay zeka destekli modern robotlarda bu döngüye, derin öğrenme modellerinin ürettiği algısal çıkarımlar ve öğrenilmiş hareket politikaları da eklenmiştir. Bu sayede robotlar, önceden tanımlanmamış senaryolarda dahi görece esnek kararlar verebilmektedir.

Sonuç

Robot teknolojisinin temel bileşenleri olan sensörler, aktüatörler ve kontrol sistemleri, birbirinden bağımsız çalışan parçalar değil, sürekli veri alışverişi içinde olan entegre bir bütündür. Bu bileşenlerin her birindeki teknolojik gelişmeler, robotların daha hassas, daha güvenli ve daha otonom hale gelmesini doğrudan etkilemektedir. Bir sonraki yazıda bu bileşenlerin endüstriyel robotlarda hangi somut uygulamalarda kullanıldığını ele alacağız.


Sıkça Sorulan Sorular

Bir robotun temel bileşenleri sensörler, aktüatörler ve kontrol sistemidir. Sensörler algılama, aktüatörler hareket üretme, kontrol sistemi ise bu ikisi arasındaki karar verme sürecini yönetir.

Proprioseptif sensörler robotun kendi iç durumunu (eklem açısı, hız, ivme) ölçerken, eksteroseptif sensörler robotun dış ortamını (mesafe, görüntü, ses) algılar.

Robotik teknolojisinde en yaygın aktüatör türleri elektrik motorları (DC, servo, step motor), hidrolik aktüatörler ve pnömatik aktüatörlerdir. Her biri farklı kuvvet, hız ve hassasiyet gereksinimlerine göre tercih edilir.

PID kontrolcü, hedeflenen değer ile gerçek değer arasındaki farkı oransal, integral ve türev terimleri üzerinden hesaplayarak aktüatöre gönderilecek komutu belirleyen bir kapalı çevrim kontrol yöntemidir.

ROS, robotik projelerde sensör verisi işleme, hareket planlama ve donanım kontrolü gibi görevleri modüler yazılım bileşenleri aracılığıyla yönetmeyi sağlayan, yaygın olarak kullanılan bir robot yazılım geliştirme çatısıdır.

İlgili Yazılar

Robot Nasıl Yapılır? 2. Bölüm: Donanım Seçimi ve Devre Tasarımı Robot Nasıl Yapılır? 2. Bölüm: Donanım Seçimi ve Devre Tasarımı Robotik Teknolojisinin Tarihi ve Evrimi: Antik Otomatlardan AI Destekli Robotlara Robotik Teknolojisinin Tarihi ve Evrimi: Antik Otomatlardan AI Destekli Robotlara Robotik Teknolojisinde 2026 Gelişmeleri: Fiziksel Yapay Zeka Çağı Robotik Teknolojisinde 2026 Gelişmeleri: Fiziksel Yapay Zeka Çağı Robot Kinematiği ve Dinamiği: Matematiksel Modelleme Temelleri Robot Kinematiği ve Dinamiği: Matematiksel Modelleme Temelleri Robot Nasıl Yapılır? 3. Bölüm: Yazılım ve Kontrol Algoritmaları Robot Nasıl Yapılır? 3. Bölüm: Yazılım ve Kontrol Algoritmaları Drone (İHA) Teknolojisi: Yapısı, Kullanım Alanları ve Güncel Gelişmeler Drone (İHA) Teknolojisi: Yapısı, Kullanım Alanları ve Güncel Gelişmeler R.O.S. (Robot Operating System) ile Robot Yazılım Mimarisi R.O.S. (Robot Operating System) ile Robot Yazılım Mimarisi Robot Etiği ve Toplumsal Etkileri: Robotik Teknolojisinin Hukuki ve Sosyal Boyutu Robot Etiği ve Toplumsal Etkileri: Robotik Teknolojisinin Hukuki ve Sosyal Boyutu
Paylaş. Facebook Twitter WhatsApp Tumblr Email Telegram Copy Link

Yorumlayın Cevabı İptal Et

Sanal Kumpas. 1/20 ve 1/50 Verniyerli kumpas simulatörü
Buji Arızaları ve Nedenleri
Dostoyevski: Ölüm Kararından Rus Edebiyatının Zirvesine Uzanan Bir Hayat
  • İletişim
  • Kullanım Koşulları-Hizmet Şartları
  • Gizlilik ve Çerez Politikası
Makine Eğitimi

Makineler, Makine parçaları, İmalat yöntemleri, Otomotiv, Araç bakım onarım ve Teknoloji ile ilgili Bilgi Kaynağı

Facebook X (Twitter) Pinterest Tumblr

Yukarıya yazın ve aramak için Enter tuşuna basın. İptal etmek için Esc tuşuna basın.