

Bir otomotiv montaj hattında gövde kaynağı (body-in-white), üretim sürecinin en yoğun otomasyona sahip aşamasıdır ve tipik bir binek araç gövdesinde 3.000-5.000 arası kaynak noktası, saniyeler içinde art arda tamamlanmalıdır. Bu yazıda robotik kaynağın tek başına bir teknoloji olarak değil, montaj hattının genel akışına nasıl entegre edildiğini; çevrim süresi hedeflerini, hücre yerleşim mantığını ve kaynak kalitesinin nasıl denetlendiğini ele alıyoruz.
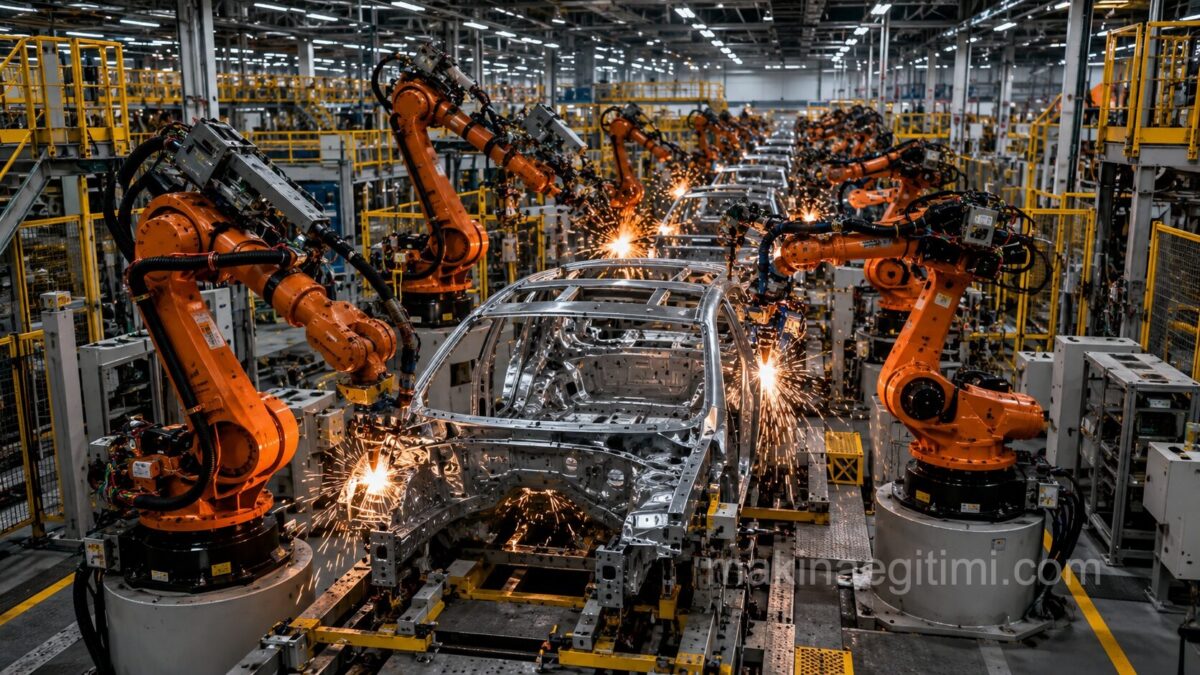
Montaj Hattında Kaynak İstasyonunun Yeri
Gövde kaynağı hattı genellikle dört ana alt bölüme ayrılır: alt gövde (underbody), yan panel (side frame), üst yapı birleştirme (framing/marriage) ve son ek kaynaklar (respot/re-spot). Her bölüm, bir önceki istasyondan gelen parçayı alıp belirli bir kaynak setini tamamladıktan sonra bir sonraki istasyona aktarır.
Bu doğrusal akış, tüm hattın tek bir istasyondaki gecikmeden etkilenmemesi için genellikle istasyonlar arası tampon alanlar (buffer) ile desteklenir. Yan panel hattı, gövdenin en karmaşık ve en fazla robot barındıran bölümüdür; tek bir yan panel istasyonunda 8-15 arası kaynak robotu eş zamanlı çalışabilir.
Çevrim Süresi (Cycle Time) Hedefleri
Bir montaj hattının üretim kapasitesi, en yavaş istasyonun çevrim süresiyle (bottleneck) belirlenir; bu yüzden kaynak hücreleri tasarlanırken hedef, hat hızına (takt time) tam uyum sağlamaktır.
Yüksek hacimli bir binek araç fabrikasında tipik takt süresi 45-90 saniye aralığındadır; bu sürede bir kaynak robotu, bir noktaya ulaşma, elektrotları kapatma, akım uygulama (genellikle 100-300 milisaniye) ve bir sonraki noktaya geçme döngüsünü art arda 20-40 kez tekrarlamak zorundadır.
Bu hedefe ulaşmak için robot kolları, en kısa yörüngeyi hesaplayan optimize edilmiş hareket programlarıyla çalışır ve komşu robotlar arasındaki çarpışma riskini önlemek için hücre içi hareketler milisaniye hassasiyetinde senkronize edilir.
Robot Hücre Yerleşimi (Cell Layout)
Doğrusal ve Hücresel Yerleşim
Yüksek hacimli üretimde en yaygın yaklaşım “doğrusal transfer hattı” yerleşimidir; gövde, konveyör veya kızaklı taşıyıcı (skid) üzerinde sabit istasyonlar arasında ilerler ve her istasyonda robotlar önceden tanımlanmış kaynak setini tamamlar.

Daha esnek, düşük-orta hacimli üretimde ise “hücresel” yerleşim tercih edilir; burada birkaç robot, dönebilen bir platform (rotary table veya turntable) etrafında konumlanır ve aynı hücre farklı gövde varyantlarını sırayla işleyebilir. Hücresel yerleşim, model değişikliğine uyum esnekliği sağlarken, doğrusal hat daha yüksek ham kapasite sunar.
Fikstür (Jig) Sistemleri
Her kaynak hücresinin merkezinde, gövde parçalarını kaynak sırasında milimetrik hassasiyetle (genellikle ±0,1-0,3 mm toleransla) sabit tutan fikstürler bulunur. Çok modelli üretim yapan fabrikalarda, farklı araç modelleri için hızlı değişim yapabilen “esnek fikstür” sistemleri kullanılır; bu sistemler, bir üst kontrol yazılımından gelen komutla saniyeler içinde konfigürasyon değiştirerek farklı gövde geometrilerine uyum sağlar.
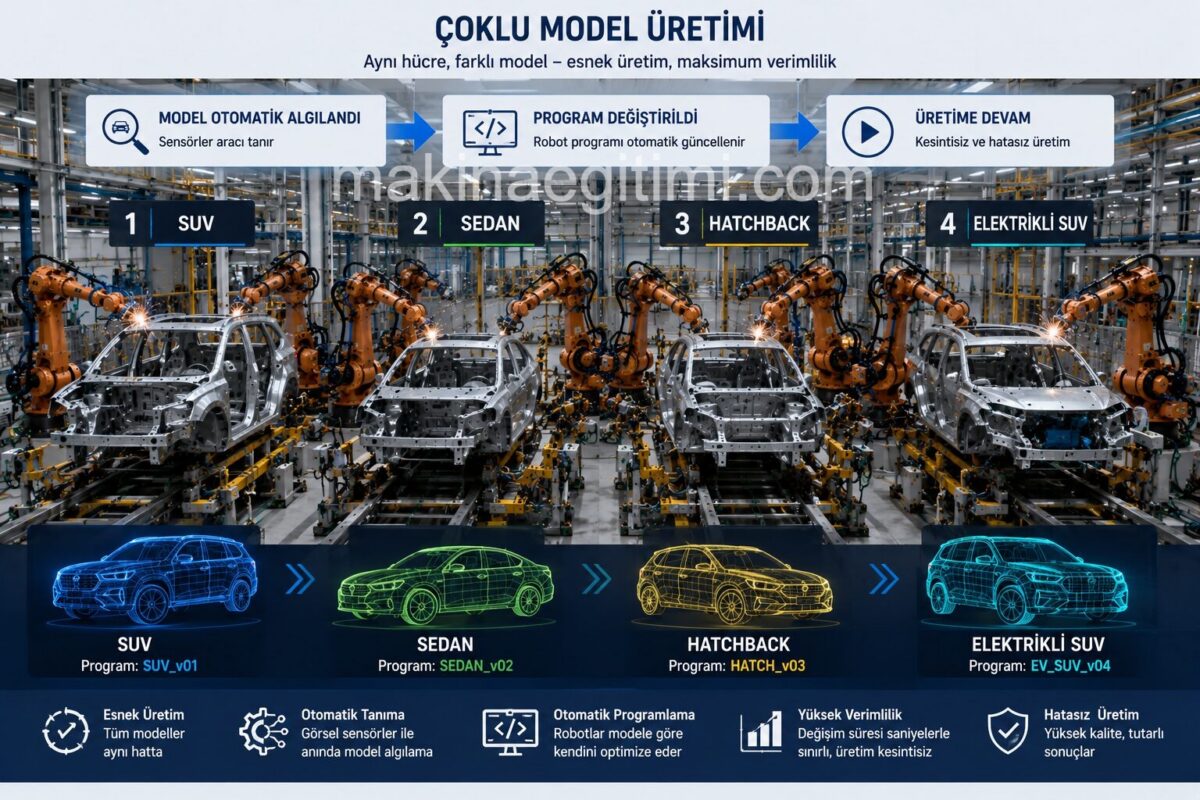
Fikstür hassasiyeti, nihai kaynak kalitesini doğrudan etkiler; yanlış konumlanmış bir parça, robot doğru şekilde programlanmış olsa bile hatalı kaynak noktasına yol açar.
Kaynak Kalitesi Denetimi
Bir kaynak noktasının görünüşte düzgün olması, mekanik olarak sağlam olduğu anlamına gelmez; bu yüzden modern hatlarda çok katmanlı bir kalite denetim sistemi kullanılır:
- Süreç içi izleme (in-process monitoring): Kaynak sırasında akım, voltaj ve elektrot kuvveti sürekli ölçülür; beklenen aralığın dışına çıkan bir değer anında hata olarak işaretlenir.
- Ultrasonik test: Numune bazında seçilen kaynak noktalarının iç yapısı, ses dalgalarıyla tahribatsız olarak kontrol edilir ve çekirdek (nugget) çapı doğrulanır.
- Yırtma testi (peel test): Belirli aralıklarla üretim hattından alınan numune parçalar fiziksel olarak yırtılarak kaynak çekirdeğinin çapı ve mukavemeti doğrulanır; bu, üretim dışı bir laboratuvar testidir.
- Görüntü işleme (machine vision): Kameralar, kaynak noktasının konumunu ve yüzey kalitesini (sıçrama, yanık, delinme gibi kusurları) her parçada otomatik olarak denetler.
Bir kaynak noktası “şüpheli” olarak işaretlendiğinde, hat genellikle durmaz; bunun yerine parça özel bir düzeltme (rework) istasyonuna yönlendirilir ve burada ek kaynak noktası eklenerek mukavemet açığı kapatılır. Bu yaklaşım, tek bir hatalı noktanın tüm üretim hattını durdurmasını önler.
Kaynak Robotu Sayısı
Modern bir gövde montaj hattında karoser başına 100’ün üzerinde kaynak robotu görev alabilir, bunlar binlerce nokta kaynağı yapar.
Nokta Kaynağı Süresi
Tek bir direnç nokta kaynağı işlemi tipik olarak 100-300 milisaniye sürer, bu da yüksek hızlı üretim hatlarına uygundur.
Lazer Kaynak Hızı
Lazer kaynağı, geleneksel nokta kaynağına göre çok daha hızlı ilerleyebilir ve saniyede birkaç metreye varan kaynak hızlarına ulaşabilir.
Nokta Kaynağı ile Lazer Kaynağının Hat İçi Kullanımı
Direnç nokta kaynağı (resistance spot welding), gövde kaynağının omurgasını oluşturur ve her nokta 100-300 milisaniyede tamamlanır; ancak tavan-yan panel birleşimi gibi görünür ve estetik açıdan kritik bölgelerde giderek daha fazla lazer kaynağı (laser welding veya remote laser welding) kullanılıyor.
Lazer kaynağı, tek bir robot kolunun sabit bir mesafeden (genellikle 20-50 cm) ayna sistemiyle onlarca noktayı saniyeler içinde, parçaya hiç temas etmeden kaynaklayabilmesini sağlar (remote laser welding); bu, hem çevrim süresini kısaltır hem de daha ince, sürekli bir kaynak hattı sunarak gövde rijitliğini artırır. Ancak lazer sistemlerinin başlangıç yatırım maliyeti nokta kaynağı robotlarına göre belirgin şekilde yüksektir.
Kaynak Yöntemi Karşılaştırması
| Özellik | Direnç Nokta Kaynağı | Uzaktan Lazer Kaynağı |
|---|---|---|
| Nokta başına süre | 100-300 ms | Birkaç ms (temassız, çoklu nokta) |
| Temas gereksinimi | Elektrot temas eder | Temassız |
| Kaynak hattı görünümü | Nokta nokta | Sürekli, ince çizgi |
| Yatırım maliyeti | Orta | Yüksek |
| Tipik kullanım alanı | Gövde genelinde yaygın | Görünür/estetik bölgeler |
Hat Duruşlarını Önleme: Bakım ve Yedeklilik Stratejileri
Yoğun otomasyonlu bir hatta tek bir robotun beklenmedik arızası, tüm üretim akışını durdurabileceği için fabrikalar önleyici bakım (preventive maintenance) ve gerçek zamanlı durum izleme (condition monitoring) stratejilerine büyük yatırım yapar.
Elektrot uçları, aşınma nedeniyle genellikle her 100-500 kaynak noktasında bir otomatik olarak “frezelenerek” (tip dressing) yenilenir; bu işlem hat hızını yavaşlatmadan, robot kolu tarafından otomatik olarak gerçekleştirilir. Kritik istasyonlarda ayrıca yedek (redundant) robot veya paralel çalışan ikinci bir hücre bulundurmak, bir arıza durumunda üretimin tamamen durmasını önleyen yaygın bir mühendislik pratiğidir.
Malzeme Karışımının Getirdiği Ek Zorluklar
Ağırlık azaltma hedefleri doğrultusunda modern gövdelerde çelik, alüminyum ve yüksek mukavemetli çelik (AHSS/UHSS) türleri bir arada kullanılıyor; bu “malzeme karışımı” (multi-material) yaklaşımı kaynak hattı tasarımını önemli ölçüde karmaşıklaştırır.
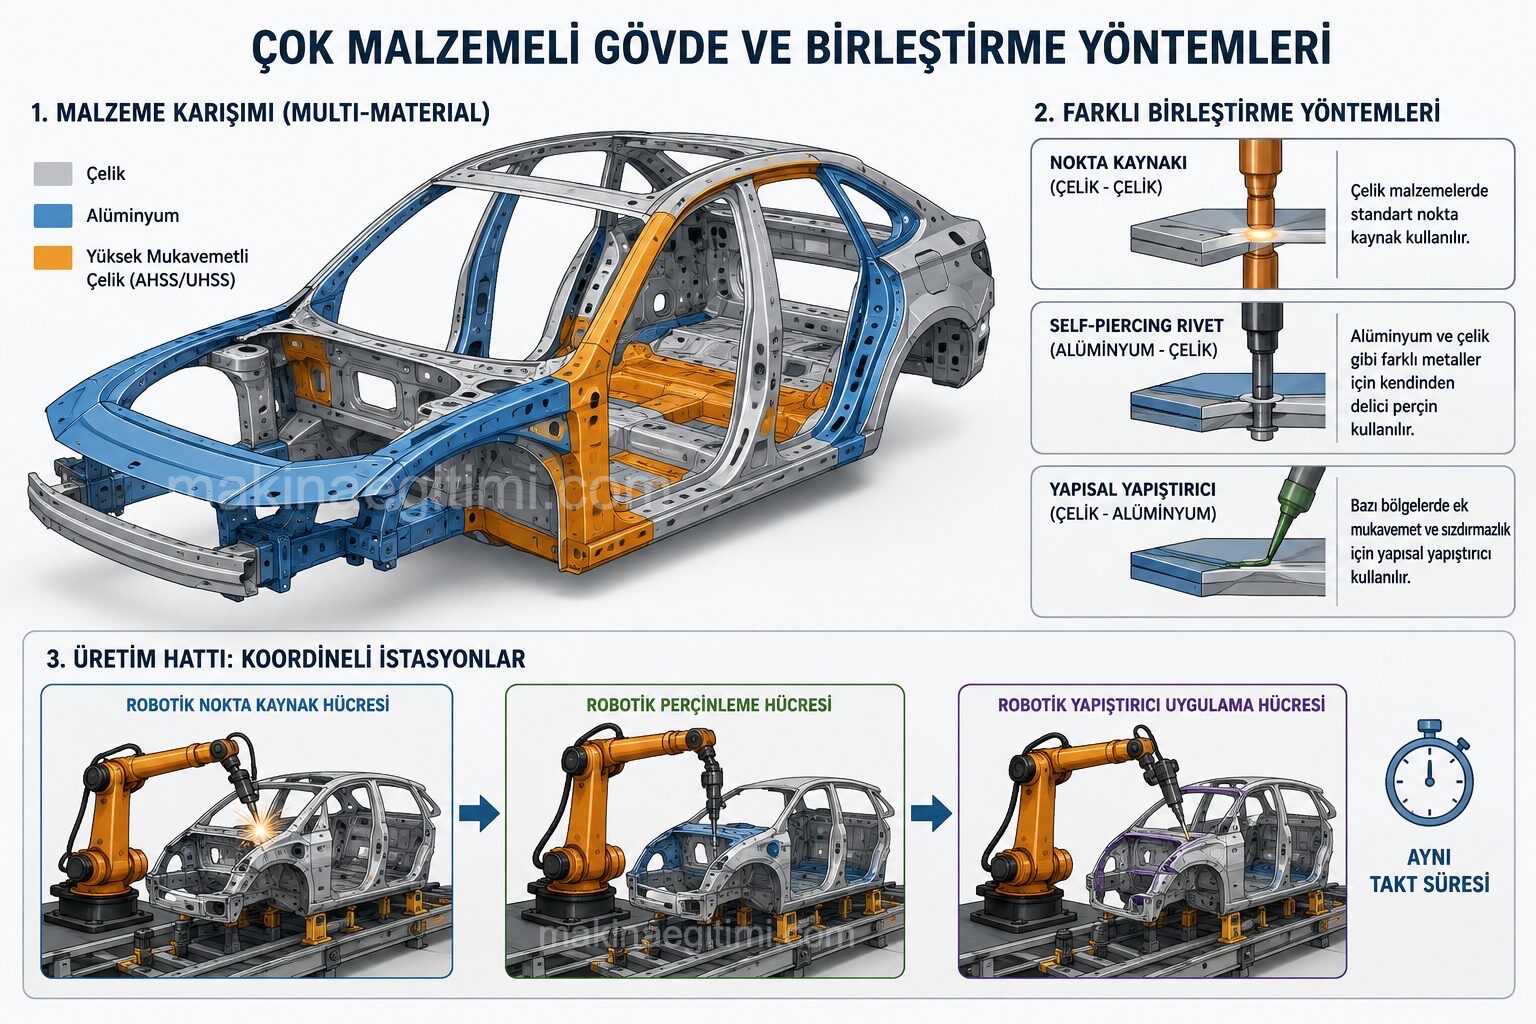
Alüminyum, çeliğe göre çok daha yüksek elektrik iletkenliğine sahiptir ve nokta kaynağında farklı akım/basınç parametreleri gerektirir; iki farklı metal doğrudan nokta kaynağıyla birleştirilemediği için bu bölgelerde genellikle self-piercing rivet (kendinden delici perçin) veya yapısal yapıştırıcı (structural adhesive) gibi alternatif birleştirme yöntemleri devreye girer.
Bu nedenle çok malzemeli bir gövde hattında, aynı istasyon içinde robotik kaynak hücrelerinin yanı sıra robotik perçinleme ve yapıştırıcı uygulama hücreleri de bir arada, aynı takt süresine uyacak şekilde koordine edilmelidir.
Dijital İkiz ve Simülasyonla Hat Devreye Alma
Yeni bir kaynak hattı fiziksel olarak kurulmadan önce, mühendisler genellikle tüm hücreyi sanal ortamda “dijital ikiz” (digital twin) olarak modelleyerek robot yörüngelerini, çevrim sürelerini ve olası çarpışma noktalarını simülasyon yazılımlarıyla test eder.
Bu ön simülasyon, gerçek devreye alma (commissioning) sürecinde ortaya çıkabilecek hataları önemli ölçüde azaltır ve yeni bir aracın üretime geçiş süresini (genellikle birkaç ay mertebesinde) kısaltmaya yardımcı olur.
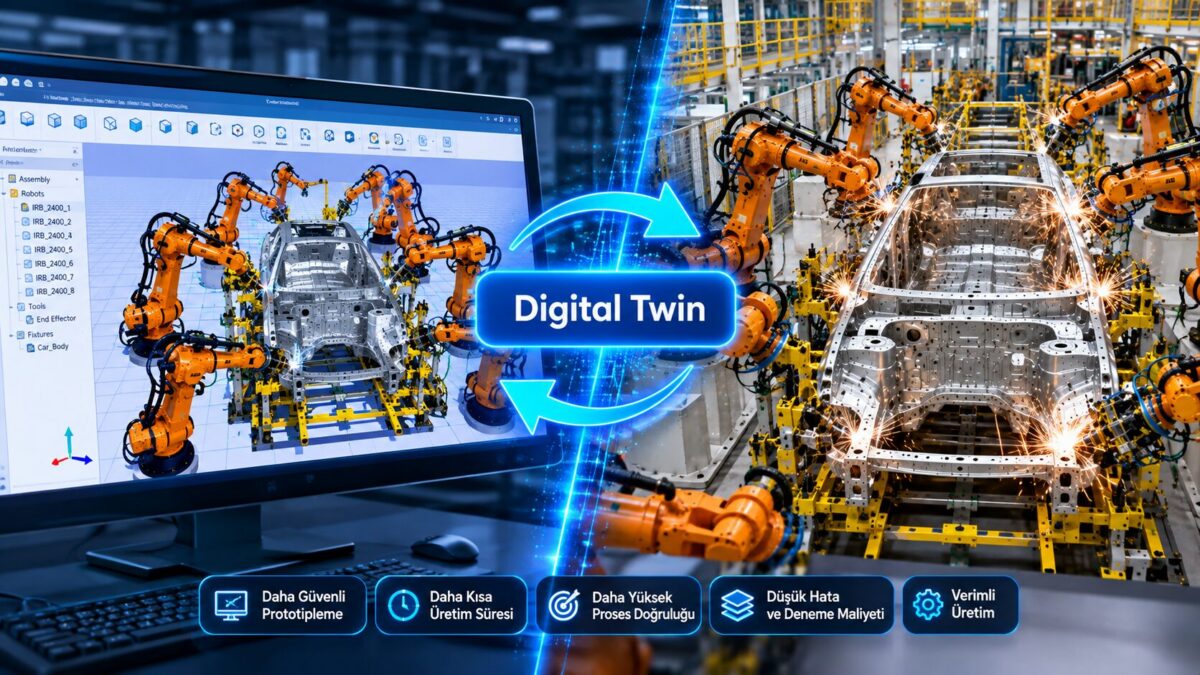
Devreye alma sırasında robotlar önce düşük hızda ve boş çevrimlerle test edilir, ardından kademeli olarak tam hıza çıkarılır; bu süreçte kaynak parametreleri gerçek gövde numuneleri üzerinde doğrulanır ve seri üretime geçmeden önce yukarıda anlatılan kalite denetim adımlarının tümü baştan sona test edilir.
Bu titiz doğrulama süreci, bir hattın seri üretime geçtiği ilk günden itibaren yüksek kaliteli ve tutarlı gövde üretebilmesini garanti altına almak için kritik önem taşır; devreye alma sırasında atlanan bir adım, seri üretimde binlerce parçayı etkileyecek sistematik bir hataya dönüşebilir.
Konuyla İlgili Sorular
Tipik bir binek araç gövdesinde 3.000-5.000 arası nokta kaynağı bulunur; bu sayı araç boyutuna ve gövde tasarımına göre değişir.
Takt süresi, bir üretim hattında birbirini takip eden iki gövdenin bir istasyondan çıkış aralığıdır; yüksek hacimli fabrikalarda genellikle 45-90 saniye civarındadır.
Genellikle hayır; kritik istasyonlarda bulunan yedek robotlar ve tampon alanlar sayesinde üretim, arızalı robot onarılırken kısıtlı kapasiteyle devam edebilir.
Süreç içi akım/voltaj izleme, ultrasonik test, görüntü işleme ve numune bazlı yırtma testleri birlikte kullanılarak kaynak kalitesi çok katmanlı olarak denetlenir.
Şu an için hayır; yüksek maliyeti nedeniyle lazer kaynağı genellikle estetik ve rijitlik açısından kritik bölgelerde kullanılırken, nokta kaynağı gövde genelinde yaygın olmaya devam ediyor.
Aynı hattın farklı araç modellerini üretebilmesini sağlar; saniyeler içinde konfigürasyon değiştirerek çok modelli üretime esneklik kazandırır.
İlgili Yazılar
 Led Farların Özellikleri ve Avantajları
 Bi Xenon Araç Farı ve Avantajları
 Hyundai IVT-Akıllı Değişken Şanzıman Teknolojisi
 ABS Fren Sistemi Nedir. Ne İşe Yarar. Nasıl Çalışır
 Son Teknoloji Yüksek Verimli Tarım Makineleri
 MEGA MAKİNELER – 4100 AC Walkthrough
 Adaptif Fren Sistemi Nedir. Nasıl Çalışır
 Sıkışma Önleyici Elektrikli Araç Camları