
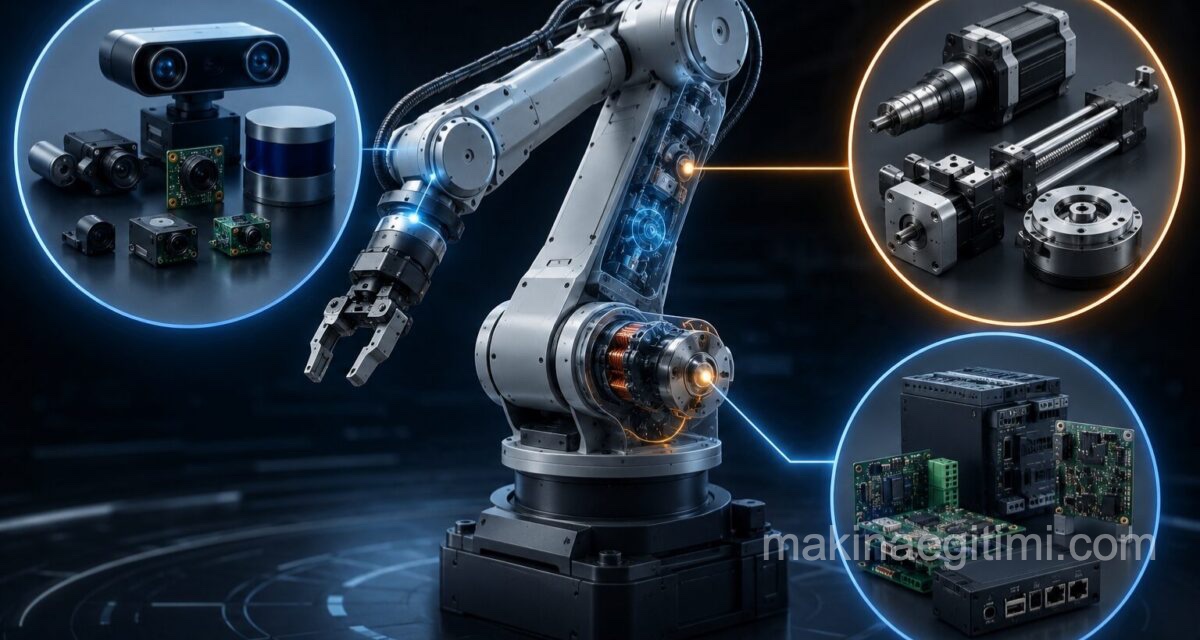
Robot bileşenleri nelerdir sorusu, robotik mühendisliğine giriş yapan herkesin karşılaştığı ilk sorulardan biridir. Görünüşte çok farklı olan bir endüstriyel robot kolu, bir insansız hava aracı ve bir humanoid robot, temelde aynı üç katmandan oluşur:
Çevreyi algılayan sensörler,
Fiziksel hareketi üreten aktüatörler ve
Bu ikisi arasındaki bilgi akışını yöneten kontrol sistemleri.
Bu yazıda robotik teknolojisinin bu üç temel bileşenini teknik detaylarıyla ele alıyoruz.
Sensörler: Robotun Algılama Katmanı
Robotik sensör türleri, ölçtükleri büyüklüğe göre iki ana kategoriye ayrılır: proprioseptif ve eksteroseptif sensörler.
Proprioseptif sensörler, robotun kendi iç durumunu ölçer. Enkoderler eklem açılarını ve dönüş hızlarını takip eder, ivmeölçer ve jiroskoptan oluşan atalet ölçüm birimleri (IMU) robotun konumunu ve yönelimini belirler, tork sensörleri ise eklemlere uygulanan kuvveti ölçer.
Eksteroseptif sensörler ise robotun dış ortamı algılamasını sağlar. Kameralar görsel veriyi işleyerek nesne tanıma ve navigasyon için kullanılır. LIDAR (Light Detection and Ranging) sistemleri, lazer ışını göndererek çevredeki nesnelere olan mesafeyi milimetrik hassasiyetle ölçer ve otonom araçlarda ile mobil robotlarda haritalama amacıyla yaygın olarak kullanılır.
Ultrasonik sensörler ses dalgaları yoluyla mesafe ölçümü yapar, dokunma ve kuvvet sensörleri ise robotik manipülasyon görevlerinde nesnelerle temas anında geri bildirim sağlar. Son yıllarda geliştirilen yapay dokunma derileri (tactile skin), humanoid robotların insan eline yakın hassasiyette nesne kavramasını mümkün kılmaktadır.

Aktüatörler: Robotun Hareket Katmanı
Aktüatör nedir sorusunun cevabı basittir: aktüatörler, kontrol sisteminden gelen elektriksel veya dijital sinyalleri fiziksel harekete dönüştüren bileşenlerdir. Robotik teknolojisinde üç temel aktüatör türü kullanılır.
Elektrik motorları en yaygın aktüatör türüdür. DC motorlar basit ve düşük maliyetli çözümler sunarken, servo motorlar hassas konum kontrolü gerektiren uygulamalarda tercih edilir. Step motorlar ise açık çevrim sistemlerde belirli açısal adımlarla dönerek hassas konumlandırma sağlar.
Hidrolik aktüatörler, yüksek kuvvet ve tork gerektiren ağır sanayi robotlarında ve inşaat makinelerinde kullanılır, ancak hidrolik akışkan sistemleri gerektirdikleri için bakım maliyetleri daha yüksektir. Pnömatik aktüatörler ise basınçlı hava ile çalışır, hızlı tepki süreleri sunar ve genellikle basit aç-kapa hareketleri gerektiren endüstriyel uygulamalarda tercih edilir.
Son dönemde geliştirilen seri elastik aktüatörler (series elastic actuators), motor ile yük arasına esnek bir eleman yerleştirerek darbelere karşı dayanıklılığı artırır ve insanla güvenli etkileşim gerektiren kolaboratif robotlarda (cobot) yaygın olarak kullanılır.
Humanoid robotlarda ise yüksek güç yoğunluğuna sahip kompakt elektrik aktüatörleri, insan kasına benzer hareket aralığı sağlamak amacıyla tercih edilmektedir.
Kontrol Sistemleri: Robotun Karar Katmanı
Robot kontrol sistemi nasıl çalışır sorusu, robotiğin belki de en karmaşık teknik alanını oluşturur. Kontrol sistemleri, sensörlerden gelen veriyi işleyerek aktüatörlere hangi hareketin ne zaman ve nasıl yapılacağına dair komutlar üretir. Bu süreç genellikle açık çevrim (open-loop) veya kapalı çevrim (closed-loop) kontrol yaklaşımlarından biriyle gerçekleştirilir.
Açık çevrim kontrolde sistem, geri bildirim almadan önceden tanımlanmış bir komut dizisini uygular. Kapalı çevrim kontrolde ise sensör verisi sürekli olarak kontrolcüye geri beslenir ve hedeflenen durum ile gerçek durum arasındaki fark azaltılmaya çalışılır.
Kapalı çevrim kontrolün en yaygın uygulaması PID (Oransal-İntegral-Türev) kontrolcüdür. PID kontrolcü, hata değerinin büyüklüğüne, birikimine ve değişim hızına göre üç ayrı terim hesaplayarak aktüatöre gönderilecek komut sinyalini belirler. Daha karmaşık robotik sistemlerde ise durum uzayı kontrolü, model öngörülü kontrol (MPC) ve pekiştirmeli öğrenme tabanlı kontrol algoritmaları kullanılmaktadır.
Yazılım altyapısı tarafında, ROS (Robot Operating System) günümüzde akademik ve endüstriyel robotik projelerinin büyük bölümünde standart geliştirme çatısı olarak kullanılmaktadır. ROS, sensör verisi işleme, hareket planlama ve donanım kontrolü gibi görevleri modüler yazılım paketleri (node) aracılığıyla yönetmeyi mümkün kılar. Gerçek zamanlı işletim sistemleri ise, özellikle güvenlik kritik uygulamalarda, kontrol döngüsünün belirlenen zaman aralıklarında kesintisiz çalışmasını garanti eder.

Bileşenlerin Entegrasyonu: Algıla-Planla-Hareket Et Döngüsü
Modern robotik sistemlerde bu üç bileşen, “algıla-planla-hareket et” (sense-plan-act) adı verilen sürekli bir döngü içinde çalışır. Sensörler çevre ve robotun kendi durumu hakkında veri toplar, kontrol sistemi bu veriyi işleyerek bir hareket planı oluşturur, aktüatörler ise bu planı fiziksel harekete dönüştürür.
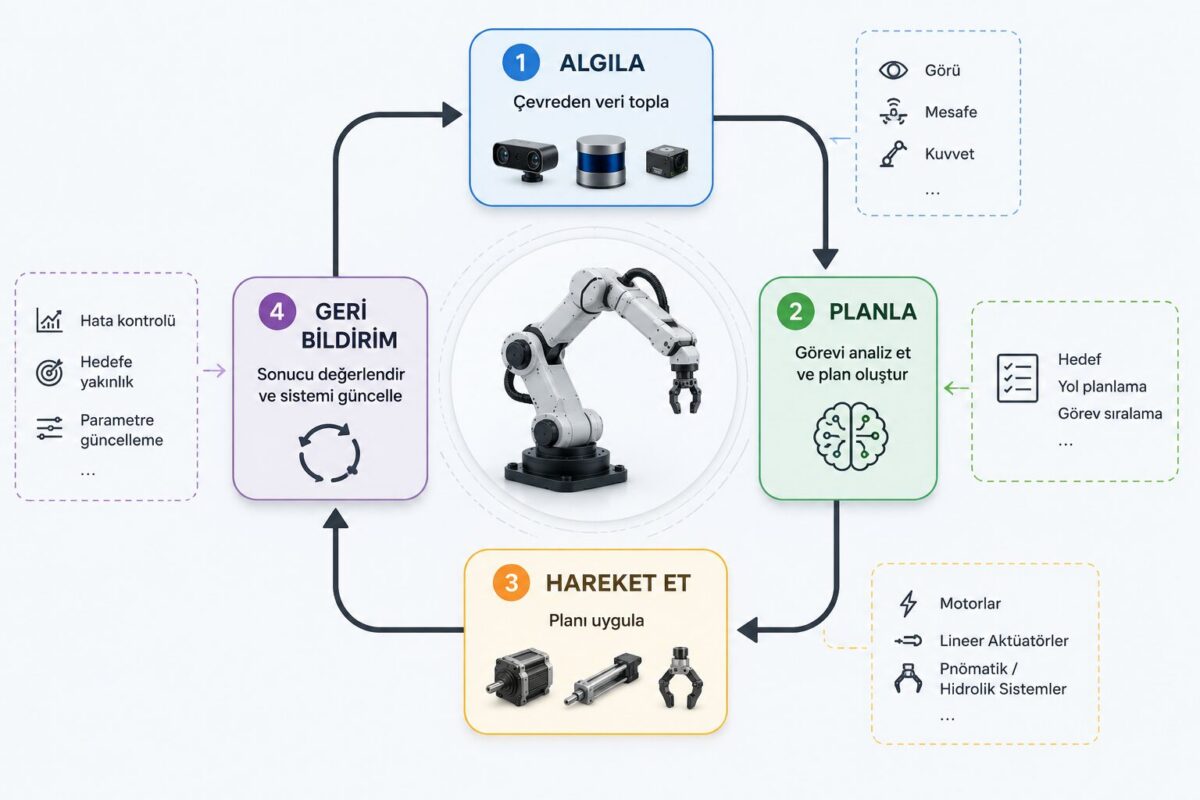
Yapay zeka destekli modern robotlarda bu döngüye, derin öğrenme modellerinin ürettiği algısal çıkarımlar ve öğrenilmiş hareket politikaları da eklenmiştir. Bu sayede robotlar, önceden tanımlanmamış senaryolarda dahi görece esnek kararlar verebilmektedir.
Sonuç
Robot teknolojisinin temel bileşenleri olan sensörler, aktüatörler ve kontrol sistemleri, birbirinden bağımsız çalışan parçalar değil, sürekli veri alışverişi içinde olan entegre bir bütündür. Bu bileşenlerin her birindeki teknolojik gelişmeler, robotların daha hassas, daha güvenli ve daha otonom hale gelmesini doğrudan etkilemektedir. Bir sonraki yazıda bu bileşenlerin endüstriyel robotlarda hangi somut uygulamalarda kullanıldığını ele alacağız.
Sıkça Sorulan Sorular
Bir robotun temel bileşenleri sensörler, aktüatörler ve kontrol sistemidir. Sensörler algılama, aktüatörler hareket üretme, kontrol sistemi ise bu ikisi arasındaki karar verme sürecini yönetir.
Proprioseptif sensörler robotun kendi iç durumunu (eklem açısı, hız, ivme) ölçerken, eksteroseptif sensörler robotun dış ortamını (mesafe, görüntü, ses) algılar.
Robotik teknolojisinde en yaygın aktüatör türleri elektrik motorları (DC, servo, step motor), hidrolik aktüatörler ve pnömatik aktüatörlerdir. Her biri farklı kuvvet, hız ve hassasiyet gereksinimlerine göre tercih edilir.
PID kontrolcü, hedeflenen değer ile gerçek değer arasındaki farkı oransal, integral ve türev terimleri üzerinden hesaplayarak aktüatöre gönderilecek komutu belirleyen bir kapalı çevrim kontrol yöntemidir.
ROS, robotik projelerde sensör verisi işleme, hareket planlama ve donanım kontrolü gibi görevleri modüler yazılım bileşenleri aracılığıyla yönetmeyi sağlayan, yaygın olarak kullanılan bir robot yazılım geliştirme çatısıdır.
İlgili Yazılar
 Robot Nasıl Yapılır? 2. Bölüm: Donanım Seçimi ve Devre Tasarımı
 Robotik Teknolojisinin Tarihi ve Evrimi: Antik Otomatlardan AI Destekli Robotlara
 Robotik Teknolojisinde 2026 Gelişmeleri: Fiziksel Yapay Zeka Çağı
 Robot Kinematiği ve Dinamiği: Matematiksel Modelleme Temelleri
 Robot Nasıl Yapılır? 3. Bölüm: Yazılım ve Kontrol Algoritmaları
 Drone (İHA) Teknolojisi: Yapısı, Kullanım Alanları ve Güncel Gelişmeler
 R.O.S. (Robot Operating System) ile Robot Yazılım Mimarisi
 Robot Etiği ve Toplumsal Etkileri: Robotik Teknolojisinin Hukuki ve Sosyal Boyutu